 店

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
コンパクトなロボット システムでは、アクチュエータの選択は、単に最大トルク定格のモータを選択することだけではありません。ロボットの関節は、動き始め、接続された機構を加速し、一時的な負荷の変化に対処し、長期間にわたって安定した動作を維持するのに十分な力を生成する必要があります。これらの要件は、特に設置スペースと重量が限られている場合に、アクチュエータにさまざまな要求を課します。
小型ロボットのジョイント設計における共通の課題の 1 つは、連続トルクとピーク トルクのバランスを取ることです。アクチュエータは比較的高い初期トルクを提供しますが、それは必ずしも長時間の動作中に同じ出力を維持できることを意味するわけではありません。この違いを理解することは、ロボット ハンド、多自由度メカニズム、および高度に統合されたロボット システムを設計する際に重要です。
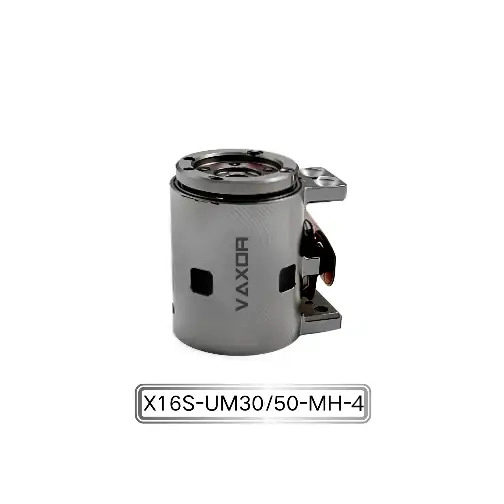
Φ16mmマイクロジョイント アクチュエータは、コンパクトな寸法、トルク出力、正確なモーション制御が連携する必要があるアプリケーション向けに設計されています。最大 200 mNm の連続トルクと最大 400 mNm の初期トルクを備えたこの製品は、小型ジョイント モジュール内でさまざまなトルク要件にどのように対処できるかを示す実用的な例を提供します。
連続トルクとピークトルク: 違いは何ですか?
連続トルクとピークトルクは、アクチュエータの性能の 2 つの異なる側面を表します。
連続トルクとは、アクチュエータが指定された動作条件下で、許容される熱的および機械的制限を超えることなく維持できるトルクを指します。これは、持続的な動き、荷重の保持、または長期間にわたる繰り返し操作を伴うアプリケーションでは特に重要です。
ピークトルクとは、アクチュエータが限られた期間または指定された過渡条件下で供給できるより高いトルクレベルを指します。これは、ロボットのジョイントが起動時、加速時、一時的な抵抗、または短期間の荷重変化時に追加の力を必要とする場合に役立ちます。
たとえば、オブジェクトの周囲に近づく必要があるロボットの指を考えてみましょう。アクチュエータは、機械的抵抗を克服して動き始めるために、最初は追加のトルクを必要とする場合があります。フィンガが目標位置に到達すると、握力や機械設計によっては必要なトルクが減少する場合があります。
この状況では、ピーク トルクは短期間の要求をサポートしますが、連続トルクはアクチュエータが熱制限内で必要な動作を維持できるかどうかを決定します。
したがって、これら 2 つの仕様は、交換可能なパフォーマンス指標として扱うのではなく、一緒に評価する必要があります。
コンパクトなロボットアクチュエータにバランスの取れたトルク設計が必要な理由
大型の産業用アクチュエータでは、追加のトルクが必要な場合に設計者がより柔軟にモータのサイズを拡大したり、より大きなギアボックスを使用したり、冷却構造を追加したりできる場合があります。
コンパクトなロボット ジョイントでは、これらの調整の余地がはるかに少なくなります。アクチュエータは、重量、出力、応答性、動作信頼性の要件を満たしながら、限られた設置スペース内に収まる必要があります。
いくつかの要因により、トルクのバランスが特に重要になります。
限られた設置スペース
ロボットハンドやコンパクトな関節機構には、互いに近接して配置された複数のアクチュエータが含まれることがよくあります。より高いトルクを達成するためにアクチュエータの寸法を大きくすると、隣接するジョイント、構造コンポーネント、または内部配線に干渉する可能性があります。
課題は、利用可能な機械的エンベロープ内で十分な出力を生成することです。
熱的制約
モーターの損失により動作中に熱が発生します。連続トルクは、時間の経過とともにこの熱を管理するアクチュエーターの能力と密接に関係しています。
アクチュエータが熱限界付近またはそれを超えて繰り返し動作すると、巻線の温度が上昇し、性能、絶縁寿命、および長期信頼性に影響を与える可能性があります。
ピークトルク定格が高くても、適切な熱管理が必要なくなるわけではありません。
重量配分
ロボットハンドや可動ジョイントに質量を追加すると、機構全体が処理しなければならない負荷が増加する可能性があります。
多関節システムの場合、個々のアクチュエータの重量が累積します。ジョイントが重くなると、可動構造の慣性も増加し、加速、減速、および制御要件に影響を与える可能性があります。
したがって、適切なアクチュエータは、不必要な質量を導入することなく十分なトルクを提供する必要があります。
必要な連続トルクの決定方法
アクチュエータ選択の最初のステップは、ロボット機構の実際の負荷条件を理解することです。
連続トルク要件は、機械構造、負荷分散、伝達比、動作プロファイル、動作サイクルなどのいくつかの変数によって決まります。
回転ジョイントの場合、必要なトルクには次の要因が含まれる場合があります。
ジョイントに作用する外部荷重。
可動コンポーネントに作用する重力。
ベアリングと伝達機構の摩擦。
加速時の慣性力。
接続されたメカニズムによる追加の抵抗。
これらの負荷は、動作サイクル全体を通じて必ずしも一定に保たれるわけではありません。
たとえば、ロボットのフィンガは、無負荷の動作中には比較的小さなトルクを必要とするが、物体を保持する場合には実質的により多くのトルクを必要とする場合がある。コンパクトなロボット アームは、その位置とペイロード質量の分布に応じて、さまざまな関節荷重を受ける可能性があります。
エンジニアは、短い動作中に発生する最大負荷のみに依存するのではなく、最も要求の厳しい持続動作条件を評価する必要があります。
アクチュエータの仕様出力条件を考慮することも重要です。トルク定格は、速度、電圧、温度、デューティ サイクル、およびトランスミッション特性と併せて解釈する必要があります。
ピークトルクが重要になるのはいつですか?
ピークトルクは、動的な動きや一時的な負荷の変化の際に特に関係します。
始動と離脱: 特に機械コンポーネントに負荷がかかっている場合、ジョイントは静止摩擦を克服して動き始めるために追加のトルクが必要になる場合があります。
加速: 角速度の急激な変化には、移動質量を加速するためのトルクが必要です。必要な量は、回転慣性と必要な加速度によって異なります。
物体の掴み: ロボットハンドでは、指が物体と接触するときにアクチュエーターが一時的な抵抗を受けることがあります。意図したグリップ力を達成するには、追加のトルクが必要になる場合があります。
外部障害: 予期せぬ接触や機械抵抗の変化により、トルク要求が短期間増加する可能性があります。
ただし、ピークトルクを永続的な動作目標として扱うべきではありません。高トルクの操作を繰り返すと、発熱や機械的ストレスが増加する可能性があります。エンジニアは、メーカーのピークトルク仕様に関連する許容期間、頻度、および動作条件を確認する必要があります。
適切に設計されたシステムは、アクチュエータの連続能力の範囲内で通常の動作を維持しながら、必要に応じてピーク トルクを使用します。
ロボット用途向けΦ16mmマイクロジョイントアクチュエータの評価
VAXOR のΦ16mmマイクロ ジョイント アクチュエータは、コンパクトな寸法と制御されたジョイントの動きを必要とする高度に統合されたロボット アプリケーション向けに開発されました。
モデル指定は X16S/L-UM30/50-MH-4 で、技術仕様は次のとおりです。
| パラメータ | 仕様 |
|---|---|
| モデル | X16S/L-UM30/50-MH-4 |
| 電圧 | 12V / 24V |
| ギア比 | 30:1 / 50:1 |
| 連続トルク | 最大200mNm |
| イニシャルトルク | 最大400mNm |
| エンコーダ | アブソリュート磁気エンコーダ |
| コミュニケーション | SPI |
| 重さ | 24.3~26.1g |
| 角度精度 | 0.02°まで |
連続トルク定格と初期トルク定格の組み合わせにより、動作中にさまざまな負荷条件にさらされるロボット機構に柔軟性が提供されます。
200 mNm の最大連続トルクは持続出力要件を評価するための基準を提供し、最大 400 mNm の初期トルクは該当する動作条件下で追加の出力能力を示します。
30:1 と 50:1 の 2 つの利用可能なギア比も、さまざまな動作要件に合わせた構成オプションを提供します。適切な選択は、必要な出力速度、トルク、伝達効率、動的応答によって異なります。
重量が主要な設計制約となるアプリケーションの場合、モジュールの重量が 24.3 ~ 26.1g であることも重要な考慮事項です。これにより、システム設計者は、多軸ロボット構造を開発する際に、アクチュエータの配置と関節全体の質量を評価できます。
ギア比がトルクと動作応答に与える影響
ギア比は、連続トルクとピークトルクのバランスをとる際に重要な要素です。
一般に、減速比が高くなると、出力で利用できるトルクが増加しますが、伝達効率とモーターの動作特性によっては出力速度が低下します。
30:1 構成は、アプリケーションで 50:1 構成とは異なる速度とトルクのバランスが必要な場合に適しています。ただし、比率が高いほど自動的に優れた選択肢であるとは考えられません。
最終的な選択は、動作プロファイルと機械的負荷によって異なります。
たとえば、比較的高速に動作するように設計されたロボットの指には、低速でより大きな出力を提供することを目的とした関節とは異なる要件がある可能性があります。
エンジニアは次のことを考慮する必要があります。
必要な関節角速度。
予想される継続的および一時的な負荷。
加速と減速の要件。
伝達効率。
機械的なバックラッシュと位置決めの要件。
利用可能な制御リソースと電源リソース。
ギヤ比は、トルクの数値のみに基づいて選択するのではなく、完全なアクチュエータと機構の設計の一部として選択する必要があります。
トルク管理におけるフィードバックと制御の役割
機械的仕様はアクチュエータの性能の一部にすぎません。制御システムは、利用可能なトルクがどの程度効果的に使用されるかも決定します。
Φ16mm マイクロ ジョイント アクチュエータは、アブソリュート磁気エンコーダを統合し、SPI 通信をサポートし、コンパクトなロボット制御システムにフィードバックとインターフェイスの基盤を提供します。
絶対エンコーダは、定義された角度位置を基準とした位置情報を提供します。これは、エンコーダの実装とコントローラの設計に応じて、関節位置のフィードバック、動作調整、およびシステムの初期化をサポートできます。
トルク管理の場合、位置フィードバックは、制御システムが動きを監視し、望ましい軌道に従ってモーターコマンドを調整するのに役立ちます。
たとえば、ロボットハンドでは、コントローラーは位置フィードバックを使用して、指の動き中にいくつかの関節を調整します。指が物体に遭遇すると、システムは利用可能な感知および制御アーキテクチャに従ってその動作戦略を調整できます。
位置フィードバックと直接トルク測定を区別することが重要です。絶対磁気エンコーダは角度位置を測定します。独立して出力トルクを直接測定することはできません。正確なトルク制御には、アプリケーションに応じて、追加の電流ベースの推定、機械的モデリング、または力およびトルク センサーが必要になる場合があります。
信頼性の高い動作のための実際的な設計上の考慮事項
コンパクトなアクチュエータをロボット システムに組み込む前に、エンジニアはその最大トルク定格以上の評価を行う必要があります。
まず、通常の動作負荷を確立し、最大短期間負荷を特定します。これは、連続トルク定格が十分であるかどうか、および特定の動作段階でピーク トルクが必要かどうかを判断するのに役立ちます。
次に、動作サイクルを定義します。断続的に使用されるアクチュエータは、連続的に動作するアクチュエータや高トルクの動作を頻繁に実行するアクチュエータとは異なる熱状態にさらされる可能性があります。
第三に、機械伝達と取り付け構造を評価します。不良なアライメント、過度の摩擦、不適切なベアリング配置により、アクチュエーターに必要なトルクが増加する可能性があります。
4 番目に、電源と駆動電子機器を確認します。 12V および 24V 構成は、適切なモーター ドライバーおよび電気システムと一致する必要があります。電流容量、配線、熱条件も考慮する必要があります。
最後に、代表的な負荷の下でテストを実施します。アクチュエータ構成を最終決定する前に、起動動作、持続動作、繰り返しの加速、および温度変化をすべて評価する必要があります。
これらの手順は、選択したアクチュエータがピーク仕様のみに依存するのではなく、意図した性能範囲内で動作することを確認するのに役立ちます。
VAXOR のコンパクト モーション テクノロジーへのアプローチ
2024 年に設立され、中国の蘇州に本社を置くVAXOR は、ロボット、医療機器、精密機器、インテリジェント機器向けのマイクロ ジョイント アクチュエーターと超マイクロ コアレス モーターを開発しています。
同社は、モーター設計、小型伝達機構、精密製造、およびモーション制御要件を組み合わせたコンパクトな駆動システムに重点を置いています。
その技術ロードマップには、アキシャル磁束モーター技術、PCB/FPCB 巻線、最適化された電磁設計、小型減速機構が組み込まれています。これらの技術は、限られた設置スペース、高トルク密度、高速応答、製造の一貫性に関連するエンジニアリング上の課題に対処することを目的としています。
VAXOR は、モーター設計、精密製造、構造工学、ロボット制御、インテリジェント製造の専門知識を持つ多分野のチームによってサポートされています。
チームはプロトタイプの検証、パイロット生産、バッチ製造の経験もあります。技術開発とエンジニアリング実装のこの組み合わせは、設計が必要な性能を実証するだけでなく、一貫した生産品質を達成する必要があるマイクロドライブ製品にとって重要です。
VAXOR は、コンパクトで統合されたモーション ソリューションに重点を置くことで、次世代のインテリジェント機器を開発するロボット企業、テクノロジー企業、研究機関にサービスを提供しています。
結論
コンパクトなロボット システム用のアクチュエータを選択する場合、連続トルクとピーク トルクのバランスをとることが不可欠です。連続トルクはアクチュエータの持続的な出力能力を決定しますが、ピーク トルクは起動、加速、グリップなどの一時的な要求に対する追加の能力を提供します。
どちらの仕様も独立して考慮すべきではありません。実際の選択では、動作サイクル、熱条件、ギア比、機械的負荷、および制御要件を考慮する必要があります。
Φ16mmマイクロ ジョイント アクチュエーターは、 24.3 ~ 26.1g の軽量モジュールで最大 200 mNm の連続トルクと最大 400 mNm の初期トルクを提供します。 30:1 および 50:1 のギア比オプション、絶対磁気エンコーダ、SPI 通信と組み合わせることで、器用な手と高度に統合されたロボット システムにコンパクトなモーション ソリューションを提供します。
VAXOR は、マイクロドライブ技術とエンジニアリング指向の開発に重点を置き、トルク、重量、統合要件を同時に考慮する必要があるロボット工学やその他の精密動作アプリケーション向けのコンパクトなアクチュエータ ソリューションの開発を続けています。