 店

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
コンパクトなロボット システムでは、アクチュエータは、非常に限られた設置スペース内で、位置を保持し、抵抗に抗して移動し、関節を加速し、負荷の突然の変化に応答する必要がある場合があります。これらの動作条件は、駆動システムにさまざまな要求を課します。短時間の動作に十分な力を供給できるアクチュエータは、同じ負荷を継続的に維持するのには必ずしも適しているとは限りません。
このため、マイクロアクチュエータを選択する際には、連続トルクと初期トルクの違いを理解することが重要です。どちらの仕様もドライブユニットのトルク能力を記述していますが、異なる動作条件に関係しています。最高のトルク値のみに注目すると、特にアクチュエータが繰り返し動作する必要があるアプリケーションや長期間にわたって負荷を維持する必要があるアプリケーションでは、不適切な選択につながる可能性があります。
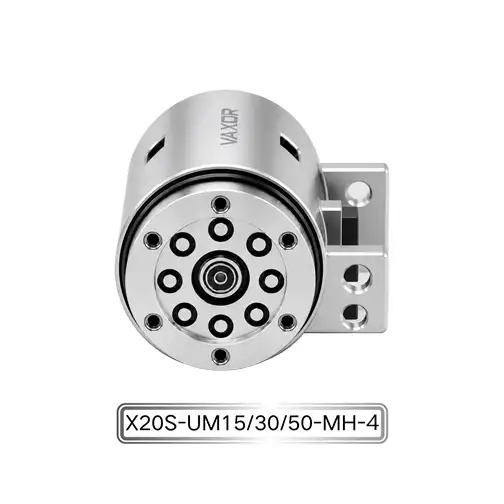
コンパクトなロボット ジョイントを扱う設計者にとって、Φ20mm マイクロ ジョイント アクチュエータは、これら 2 つの仕様をどのように組み合わせて検討する必要があるかを示す有益な例を提供します。 X20 プラットフォームは、Φ20mm × 20mm のフォームファクタ内で最大 450 mNm の連続トルクと最大 800 mNm の初期トルクを提供します。
連続トルクとは何ですか?
連続トルクとは、指定された条件下での連続動作中にアクチュエータが供給できるトルクを指します。これは、許容動作温度やその他の機械的および電気的制限を超えずに、モーターが負荷を維持したり、動作を繰り返し実行したりする必要がある場合に特に関係します。
ロボット関節では、アームが物体を保持したり、特定の姿勢を維持したり、一貫した外部負荷を支えながらゆっくりと移動したりするときに、連続的なトルクが必要となる場合があります。たとえば、ロボットグリッパーは、組み立て作業全体を通じてグリップを維持する必要がある場合があります。アクチュエータは、許容動作範囲内に留まりながら、必要なタスクに十分なトルクを提供する必要があります。
連続トルクはいくつかの要因の影響を受けます。
熱条件: モーター巻線の温度、アクチュエーター ハウジングを介した熱伝達、周囲の環境はすべて、持続的な動作に影響します。
電源: 利用可能な電圧と電流、およびモータードライバーの構成によって、トルクを生成できる電気的条件が決まります。
機械式トランスミッション: ギア減速、摩擦、ベアリングの状態、トランスミッション効率は、出力で伝達されるトルクに影響します。
動作サイクル: 動作時間、保持時間、休止間隔、および繰り返し動作の頻度は、アクチュエータの熱負荷に影響します。
したがって、連続トルク定格は、メーカーが指定した試験条件に沿って評価する必要があります。完成したロボットで実際に使用可能なトルクは、設置、冷却、制御設定、外部負荷によって異なる場合があります。
イニシャルトルクとは何を意味しますか?
初期トルクは、メーカーの仕様および試験方法に従って、アクチュエータの動作の開始または初期動作条件に関連するトルク値を表します。これを自動的に継続的な動作機能として扱うべきではありません。
ロボットの関節が静止状態から動き始めると、静止摩擦、外部負荷、または接続された機構からの抵抗に遭遇する可能性があります。アクチュエータは、動きを開始するために追加のトルクを生成する必要がある場合があります。同様の要求は、方向変更、位置調整、またはその他の短期間の操作イベント中に発生する可能性があります。
ただし、イニシャルトルクの正確な意味は、メーカーの定義および測定方法によって異なります。この仕様をピーク トルク、失速トルク、最大断続トルクと区別することが重要です。これらの用語は互換性がありません。
技術的な選択では、初期トルクの数値を、テスト条件、許容持続時間、電流制限、および動作デューティ サイクルとともに検討する必要があります。これらの詳細が入手できない場合、その値は、アクチュエータが選択した期間にわたってそのトルクを安全に伝達できることを示すものではなく、参考仕様として扱う必要があります。
連続トルクと初期トルク: 主な違い
どちらの仕様にもトルク出力が記載されていますが、アクチュエータの選択時に異なる質問に答えます。
| 評価要素 | 連続トルク | イニシャルトルク |
|---|---|---|
| 主な目的 | 持続的な運転能力 | 初期動作条件に関連するトルク |
| 典型的な関連性 | 荷重保持と繰り返し運転 | 動作の開始または最初の抵抗の克服 |
| 熱への配慮 | 長時間の運用において特に重要 | 最初のイベントの期間と条件によって異なります |
| 選択フォーカス | 長期的な動作要件 | 短期間のトルク要求とメーカー定義の制限 |
| キーの検証 | 連続動作と温度条件 | 測定方法、期間、電流制限、およびデューティサイクル |
実際的な違いは、連続トルクはアクチュエータが通常の動作負荷をサポートできるかどうかを判断するのに役立つのに対し、初期トルクは指定された初期トルク要求を満たせるかどうかを評価するのに役立つことです。
どちらの値も独立して考慮すべきではありません。頻繁な運転または長時間の運転のために高い初期トルク値に依存する設計では、モーター、ドライバー、電源、または機械式トランスミッションに過度の要求がかかる可能性があります。
X20 マイクロ ジョイント アクチュエーターのトルク仕様を理解する
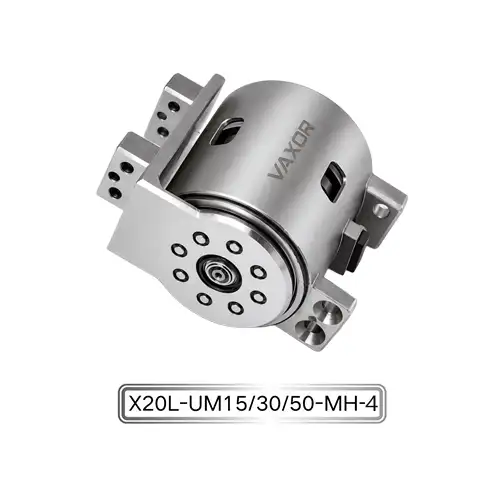
VAXOR の X20 シリーズは、コンパクトな設置スペース内で大きなトルク出力を必要とするロボット システム向けに設計されています。わずかΦ20mm × 20mmのモジュールは、コンパクトなアキシャル磁束モータアーキテクチャと小型減速機構を組み合わせています。
公開されている仕様は、連続および初期トルク要件を評価するための実用的な出発点となります。
| パラメータ | 仕様 |
|---|---|
| モデル | X20S/L-UM15/30/50-MH-4 |
| 寸法 | Φ20mm×20mm |
| 電圧 | 12/24/48V |
| ギア比 | 15 / 30 / 50 |
| 連続トルク | 最大450mNm |
| イニシャルトルク | 最大800mNm |
| エンコーダ | アブソリュート磁気エンコーダ |
| コミュニケーション | SPI |
| 重さ | 37.2~41.6g |
ロボット関節の持続的な機械的要求を評価する場合、最大 450 mNm の連続トルク定格が重要です。設計者は、この値を、重力、摩擦、加速度、接続された負荷の影響など、通常の動作中に必要なトルクと比較する必要があります。
最大 800 mNm の初期トルク定格は、アクチュエータの初期トルク能力を評価するための別の基準となります。これは、連続定格またはあらゆる動作条件下で利用可能な保証されたピーク トルクとして解釈されるべきではありません。この数値を設計限界として使用する前に、該当する持続時間、電流要件、および測定条件をメーカーに確認する必要があります。
Φ20mmマイクロジョイントアクチュエーターには、15:1、30:1、50:1 のギア比オプションもあります。これらの構成では、システム設計者にさまざまな伝送の選択肢が与えられますが、結果として得られる出力特性は、特定の構成ごとに評価する必要があります。減速比が高くなると、モーター速度と出力トルクの関係が変化する可能性があり、また、モーション応答や機械的動作にも影響します。
トルク定格を実際の動作条件に一致させる方法
最大トルクの数値のみに基づいてアクチュエータを選択することは、信頼できるエンジニアリング方法ではありません。より良いアプローチは、動作サイクル全体を通じて関節が受ける負荷と動作パターンを特定することです。
1. 必要な保持トルクを計算します。
外部荷重を支えるジョイントの場合は、必要な位置を維持するために必要なトルクを見積もることから始めます。負荷の質量、回転軸からの距離、ジョイントの方向、および追加の機械抵抗を考慮してください。
たとえば、肩関節から離れた位置で物体を保持しているロボット アームは、アームの位置に応じて変化する重力モーメントを経験します。アクチュエータは、物体の質量だけではなく、実際の機械的配置に従って選択する必要があります。
2. 移動時に必要なトルクを評価する
移動により追加のトルク要件が発生します。加速、減速、摩擦、負荷分布の変化はすべて、出力シャフトに必要なトルクに影響を与える可能性があります。
設計者は、動作シーケンスの中で最も要求の厳しい動作を特定し、アクチュエータが指定された動作条件内でその要件を処理できるかどうかを判断する必要があります。
3. 持続的な需要と短期間の需要を区別する
すべてのトルク要求を継続的に維持する必要があるわけではありません。ジョイントは、動きを開始するときに比較的高いトルクを必要とする場合がありますが、安定した動作状態に達すると、はるかに少ないトルクで済みます。
これらの条件を分離することは、エンジニアが連続トルク定格が通常の動作に十分であるかどうか、および初期トルク仕様が始動要件に関連しているかどうかを判断するのに役立ちます。
4. 完全な動作サイクルを考慮する
単一の動きはロボットの全作業負荷を表すわけではありません。開始、停止、保持期間、および方向の変更を繰り返すと、1 回の独立したテストとは異なる熱負荷および電気負荷が発生する可能性があります。
したがって、アクチュエータの適合性を評価する際には、デューティ サイクルを考慮する必要があります。メーカーが断続的な動作制限を提供している場合は、計画された動作シーケンスを検証するためにこれらを使用する必要があります。
電圧、エンコーダフィードバック、制御の役割
トルク能力はアクチュエータ選択の一部にすぎません。電気的互換性とフィードバックの統合も、完全なロボット システム内で関節がどの程度効果的に機能するかに影響します。
X20 シリーズは、12V、24V、および 48V 構成をサポートします。ロボットの電源アーキテクチャ、ドライバーの互換性、配線配置、および電気要件に応じて、適切なバージョンを選択する必要があります。電圧の選択だけでは利用可能なトルクは決まりません。電流制限、モーター特性、制御条件も考慮する必要があります。
絶対磁気エンコーダは、ジョイントの位置フィードバックを提供します。このフィードバックは、制御システムがアクチュエーターの位置を監視し、他の関節との動きを調整するのに役立ちます。エンコーダは出力トルクを直接測定するのではなく、位置を測定することを理解することが重要です。トルクの監視または推定には、追加のセンシングまたは適切な制御および推定方法が必要です。
アクチュエータは SPI 通信を使用しており、互換性のある制御アーキテクチャに組み込むことができます。複数のジョイントを統合する場合、エンジニアはコントローラーのインターフェース要件、信号接続、通信タイミング、配線レイアウトを確認する必要があります。
これらの考慮事項は、複数のアクチュエータが近接して動作し、電力および信号接続用の限られたスペースを共有する可能性があるコンパクトなロボット システムでは特に重要です。
熱的および機械的限界を検証する必要がある理由
トルク定格が高くても、発熱や機械的負荷を評価する必要がなくなるわけではありません。動作中、モーターの電気的損失とトランスミッションの機械的損失が熱の原因となります。熱を効果的に逃がすことができない場合、アクチュエータは許容温度限界に近づく可能性があります。
設置条件がこのプロセスに影響を与える可能性があります。密閉構造の内部に取り付けられたジョイントは、開放された機械アセンブリに取り付けられたジョイントとは異なる熱放散特性を有する場合があります。近くのコンポーネント、ハウジングの材質、空気の流れ、動作時間も熱の挙動に影響を与える可能性があります。
機械的な考慮事項も同様に重要です。出力シャフト、取り付け構造、ベアリング、および接続されたリンクは、通常および初期の動作条件中に発生する力に耐える必要があります。指定された限界付近での繰り返し動作は、単一のトルク値に基づいて許容できると想定するのではなく、適切なテストを通じて評価する必要があります。
このため、アクチュエータの検証には、代表的な負荷、現実的な動作サイクル、温度監視、完全な機械アセンブリのチェックを含める必要があります。
完全な動作プロファイルに基づいてマイクロ アクチュエータを選択する
適切なアクチュエータが、記載されているトルクが最も高いアクチュエータであるとは限りません。これは、電気的、熱的、機械的制限内に留まりながら、アプリケーションの持続的かつ短期間の要件を満たすことができるものです。
Φ20mm × 20mm の寸法、アキシャル磁束モータ構造、最大 450 mNm の連続トルク、および最大 800 mNm の初期トルクを備えた Φ20mm マイクロ ジョイント アクチュエータは、設置スペースとトルク能力を同時に考慮する必要があるコンパクトなロボット ジョイント用に設計されています。
2024 年に設立され、中国の蘇州に本社を置くVAXOR は 、ロボット、医療機器、精密機器、インテリジェント機器向けのマイクロ ジョイント アクチュエーターと超マイクロ コアレス モーターを開発しています。同社の学際的なチームは、モーター設計、精密製造、構造設計、ロボット制御の専門知識を結集し、プロトタイプの検証、パイロット生産、バッチ納品をカバーするエンジニアリング能力を備えています。
VAXOR は、アキシャル磁束モータ技術、PCB/FPCB 巻線、最適化された電磁設計、および小型減速機構を技術ロードマップに統合することにより、要求の厳しいマイクロドライブ アプリケーション向けのコンパクトなモーション ソリューションの開発に重点を置いています。
Φ20mm マイクロジョイントアクチュエータを評価するエンジニアにとって重要なのは、構成を選択する前に実際の動作プロファイルを確立することです。連続トルクは持続負荷に一致させる必要があり、初期トルクはメーカーが定義した動作条件と照らし合わせてチェックする必要があります。このアプローチは、アクチュエータの選択、システム統合、および長期的なロボット関節のパフォーマンスのためのより信頼性の高い基礎を提供します。