 店

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
ロボットシステムのコンパクト化に伴い、関節アクチュエータは設置スペースを大幅に増やすことなく、より高い出力トルクを提供できることが期待されています。これにより、工学的に重要な課題が生じます。モーターとトランスミッションは、移動中や荷重保持中に発生する熱を管理しながら、限られた容積内で動作する必要があります。
熱設計は、アクチュエータが繰り返し動作を実行し、負荷を受けて位置を維持し、比較的密閉された機械構造内で動作する可能性がある協働ロボットや生体模倣ロボット関節において特に重要です。アクチュエータが必要なトルク仕様を満たしていても、熱管理が不十分だと動作の安定性、耐用年数、長期信頼性に影響を与える可能性があります。
したがって、 Φ25mm マイクロジョイント アクチュエータを選択するエンジニアは、トルク、重量、トランスミッション構成、および制御要件と並行して熱性能を考慮する必要があります。熱がどこから来て、完全なジョイントアセンブリ内でどのように移動するかを理解することは、設計者がより現実的な動作条件を確立し、不必要な熱応力を回避するのに役立ちます。
高トルクロボットジョイントにおいて熱管理が重要な理由
電動アクチュエータは電気エネルギーを機械運動に変換しますが、入力エネルギーのすべてが有用な出力電力になるわけではありません。エネルギーの一部は、電気抵抗、磁気損失、機械的摩擦、その他の動作損失を通じて熱として放散されます。
ロボットの関節では、実行される動作に応じて発熱が大幅に変化する可能性があります。負荷を加速したり、固定位置を維持したり、方向を繰り返し変更したりするジョイントでは、さまざまな電気的および機械的要求が発生する可能性があります。
いくつかの要因により、コンパクトで高トルクのアクチュエータでは熱管理が特に重要になります。
まず、放熱に利用できるスペースは限られています。小型のアクチュエータは、大型のモータ アセンブリよりも外表面積が小さく、周囲の機械構造により空気の流れや直接的な熱伝達が制限される場合があります。
第 2 に、高トルク要件により、駆動システムにかかる電気的および機械的要求が増大する可能性があります。実際に発生する熱は、トルクだけではなく、モーターの特性、電流、動作速度、伝達効率、制御戦略によって異なります。
第三に、ロボットの関節は動作サイクルを繰り返して動作することがよくあります。 1 回の短い動作では温度が大幅に上昇することはありませんが、冷却間隔が不十分で頻繁に動作すると、熱が蓄積する可能性があります。
これらの理由から、熱性能は単一のトルク定格から推測するのではなく、現実的な動作条件の下で評価する必要があります。
ロボット関節アクチュエータの主な熱源
主な熱源を理解することは、効果的な熱設計を開発するための第一歩です。
モーター巻線損失
電流が導体を流れると、モーター巻線の電気抵抗により熱が発生します。これらの損失は一般に銅損と呼ばれ、電流とともに増加します。
簡略化すると、巻線損失は次のように表すことができます。
[P_{\mathrm{Cu}}=I^2R]
ここで、(I) は巻線電流を表し、(R) は巻線抵抗を表します。
この関係は、大電流の動作条件に特別な注意が必要な理由を説明しています。電流が増加すると、抵抗加熱が不釣り合いに増加する可能性があります。
実際の巻線温度は、モーターから熱がどの程度効果的に伝達されるか、またアクチュエーターが負荷を受けてどれだけの時間を費やすかにも依存します。
磁気損失と電磁損失
モーターの動作では、磁場の変化やモーターの電磁特性に関連した損失も発生します。これらには、モーターの構造や動作条件に応じて、鉄損やその他の電磁損失が含まれる場合があります。
アキシャル磁束モータのアーキテクチャは、トルクを生成するためのコンパクトなアプローチを提供できますが、その熱挙動は、その特定の電磁設計、材料、巻線構成、および動作速度に従って評価する必要があります。
トルク密度が高いという理由だけで、コンパクトなモーターの熱性能が優れていると自動的に想定されるべきではありません。
機械的伝達損失
還元機構も発熱に寄与します。機械コンポーネント間の摩擦、ベアリング損失、潤滑条件、トランスミッションの負荷はすべて、動作中に消費されるエネルギー量に影響を与える可能性があります。
一体型関節アクチュエータでは、モータとトランスミッションからの熱が同じハウジング内に蓄積する可能性があります。したがって、熱設計ではモーターを単独で評価するのではなく、完全なドライブモジュールを考慮する必要があります。
連続トルクが熱設計に与える影響
連続トルクは、ロボット ジョイントの熱要件を評価する際に最も重要な仕様の 1 つです。
短期間のトルク要求とは異なり、連続トルクはメーカーの指定条件下での持続的な動作能力に関係します。アクチュエータが負荷を繰り返し支持したり、関節位置を維持したりすると、モーターに長時間電流が流れ、継続的に発熱する可能性があります。
Φ25mmマイクロジョイントアクチュエータは最大1150mNmの連続トルクと最大1800mNmの初期トルクを実現します。これら 2 つの仕様は異なる動作条件を記述しているため、熱評価時には別々に考慮する必要があります。
連続トルク定格は、アクチュエータがロボットの通常の作業負荷を長期間にわたってサポートできるかどうかを判断する場合に特に重要です。
初期トルク定格は、自動的に連続またはピーク動作限界として扱われるべきではありません。熱動作範囲を定義するために使用する前に、適用可能な持続時間、電流要件、およびテスト条件をメーカーに確認する必要があります。
システム設計者は、次のようないくつかの質問に対処する必要があります。
ジョイントは持続的な負荷の下でどのくらいの時間動作しますか?
アクチュエータはどのくらいの頻度で加速または減速しますか?
モーターが通電されている間、ジョイントは負荷を保持する必要がありますか?
動作サイクルの間にどれくらいの時間がありますか?
アクチュエータは密閉構造内で動作しますか?
周囲温度と冷却条件はどのくらいですか?
これらの要素は、選択したアクチュエータが熱制限を超えることなく必要な性能を維持できるかどうかを確認するのに役立ちます。
コンパクトなアクチュエータ構造における熱設計の課題
コンパクトなロボット ジョイントでは、モーター、減速機構、エンコーダー、および関連する電気コンポーネントが限られた設置スペース内で組み合わされることがよくあります。この統合により、ロボット全体に必要なスペースが削減されますが、熱設計上の制約も生じます。
限られた放熱面積
外表面積が小さくなると、アクチュエータから周囲へ伝達される熱の量が制限されます。アクチュエータが密閉されたジョイントハウジング内に設置されている場合、自然対流も制限される可能性があります。
設計者は、周囲の構造が熱伝達の効果的な経路を提供できるかどうかを検討する必要があります。取り付けインターフェイス、ハウジングの材質、接触面、および近くのコンポーネントはすべて、アセンブリの熱挙動に影響を与える可能性があります。
統合されたコンポーネント間の熱伝達
モーターと減速機構を近接して設置すると、一方の部品で発生した熱が他方の部品の温度に影響を与える場合があります。
たとえば、モーターからの熱は、ハウジングまたは機械的接続を介して近くのトランスミッションコンポーネントに伝達される可能性があります。結果として生じる温度分布は、材料、形状、接触抵抗、および動作条件によって異なります。
これは、換気が制限されているロボット アーム内にジョイント モジュールが設置されている場合に特に関係します。
近くの電子機器への熱の影響
エンコーダ、通信回路、その他の電子部品にも動作温度要件があります。モーター自体が許容温度範囲内にある場合でも、制御電子機器の周囲に熱が蓄積すると、システムの信頼性に影響を与える可能性があります。
したがって、完全な熱評価では、モーター巻線だけでなく、すべての統合コンポーネントの温度条件を考慮する必要があります。
ロボット関節システムの実践的な熱設計対策
熱管理には必ずしも別個の冷却システムが必要というわけではありません。多くのコンパクトなロボット アプリケーションでは、機械レイアウトと動作戦略を改善することで、熱をより効果的に管理できます。
1. 現実的な負荷プロファイルを確立する
ロボットの実際の動作シーケンスを特定することから始めます。予想される負荷、関節の位置、加速度、動作時間、および休憩間隔を記録します。
時折高負荷の動作を実行するジョイントは、中程度の負荷で継続的に動作するジョイントとは異なる熱要件を持つ可能性があります。デューティ サイクルは、理想的なテスト シーケンスではなく、実際のアプリケーションを反映する必要があります。
2. 熱伝達経路を改善する
アクチュエータの取り付け構造は、ドライブ モジュールから熱がどのように逃げるかに影響を与える可能性があります。設計者は、隣接する材料の熱伝導率、機械的接触の品質、およびハウジングが熱放散に有用な経路を提供するかどうかを評価する必要があります。
必要に応じて、ロボットの構造コンポーネントを全体的な熱設計の一部として考慮することができます。
3. 不必要な電流需要を回避する
制御システムは、ジョイントの実際のトルク要件に従って構成する必要があります。過剰な電流要求により巻線損失が増加し、追加の熱ストレスが発生する可能性があります。
適切な動作プロファイル、加速度設定、および電流制限は、アクチュエータが不必要に要求の厳しい条件下で動作するのを防ぐのに役立ちます。
4. 保有戦略の評価
ロボットの関節の中には、長時間その位置を維持する必要があるものもあります。モーターと制御の設計によっては、負荷を保持すると電気損失が発生し続ける場合があります。
エンジニアは、アプリケーションに継続的な通電保持が必要かどうか、あるいは機械設計と制御戦略によって高電流保持条件で費やす時間を短縮できるかどうかを評価する必要があります。
5. テストを通じて設計を検証する
熱計算は有用な指針を提供しますが、実際のアセンブリでのパフォーマンスを確認するにはテストが必要です。
温度測定は、繰り返しの動作サイクル、持続的な負荷、予想される周囲環境などの代表的な動作条件下で行う必要があります。内部コンポーネントの直接測定が現実的でない場合は、適切なテスト方法とメーカーのデータを使用して内部の熱状態を評価する必要があります。
熱アプリケーションにおけるΦ25mmマイクロジョイントアクチュエータの評価
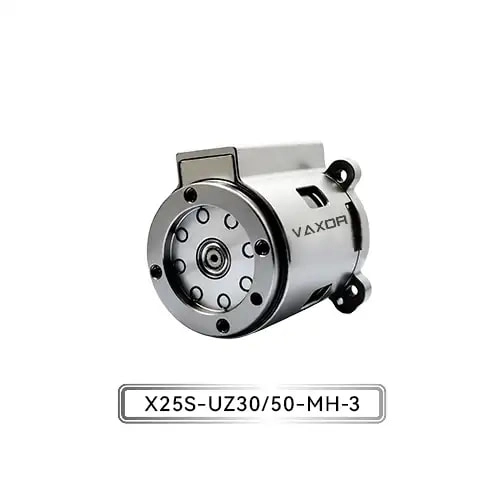
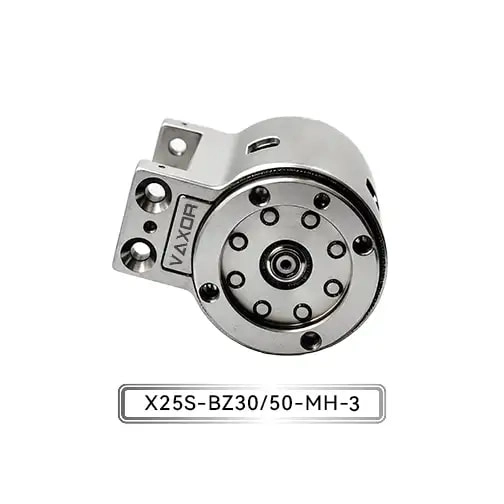
Φ25mmマイクロジョイントアクチュエータは、アキシャルフラックスモータ、小型サイクロイド減速機、非接触エンコーダを一体化したアクチュエータです。この構成は、協働ロボットや生体模倣ジョイントなどのアプリケーションの精度、耐荷重、コストのバランスをとることを目的としています。
公開されている仕様には次のものが含まれます。
| パラメータ | 仕様 |
|---|---|
| モデル | X25S-UZ/BZ30/50-MH-3 |
| 電圧 | 12~18V |
| ギア比 | 30 / 50 |
| 連続トルク | 最大1150mNm |
| イニシャルトルク | 最大1800mNm |
| エンコーダ | アブソリュート磁気エンコーダ |
| コミュニケーション | CANFD |
| 重さ | 93~103g |
熱設計の場合、連続トルク仕様は、持続的な機械的要件を評価するための有用な参考資料となります。ただし、実際の動作温度は、電流、速度、負荷プロファイル、設置、冷却条件によっても異なります。
30:1 および 50:1 の減速構成は、アプリケーションの出力速度とトルク要件に従って評価する必要があります。トランスミッション構成が異なると、モーターの動作点と機械損失の分布が変化する可能性があるため、選択したバージョンの熱挙動を検証する必要があります。
絶対磁気エンコーダは位置フィードバックを提供し、CAN FD は互換性のあるロボット制御システムとの通信をサポートします。これらの機能はシステム統合に貢献しますが、熱監視や動作限界検証の必要性に取って代わるものではありません。
量産前の熱検証
ロボット ジョイントを開発するメーカーの場合、エンジニアリング プロセスの早い段階で熱検証を組み込む必要があります。
有用な検証手順は、予想される負荷と動作のプロファイルを定義することから始まります。その後、関連する温度を監視し、その性能が安定しているかどうかを確認しながら、代表的な動作条件下でアクチュエータをテストできます。
テストでは、連続運転、繰り返しの加速、負荷保持、現実的な冷却間隔を考慮する必要があります。取り付け構造と筐体が熱放散に影響を与える可能性があるため、完全なジョイントアセンブリも評価する必要があります。
複数のアクチュエータを含むアプリケーションの場合、テストはロボットの組み合わせた動作条件を反映する必要があります。複数のジョイントが同時に動くと、各アクチュエータを個別にテストすることで異なる電力と熱の要求が生じる可能性があります。
結果は、設計がパイロット生産またはバッチ生産に移行する前に、制御戦略、機械的設置、動作限界を調整するために使用できます。
VAXOR によるコンパクト ドライブ ソリューションの開発
2024 年に設立され、中国の蘇州に本社を置くVAXOR は、ロボット、医療機器、精密機器、インテリジェント機器向けのマイクロ ジョイント アクチュエーターと超マイクロ コアレス モーターを開発しています。
同社の学際的なチームは、モーター設計、精密製造、構造設計、ロボット制御、インテリジェント製造の専門知識を組み合わせています。同社はエンジニアリングの実装に重点を置いており、プロトタイプの検証、パイロット生産、バッチ配信をカバーした経験があります。
VAXOR の技術ロードマップには、アキシャル磁束モーター、PCB/FPCB 巻線、最適化された電磁設計、および小型減速機構が含まれています。これらのテクノロジーは、高トルク密度、高速応答、一貫した製造パフォーマンスを備えたコンパクトなドライブ ソリューションの開発をサポートしています。
高トルクのロボット ジョイントの場合、トルク出力、機械的統合、および制御要件と並行して熱設計を考慮する必要があります。完全な動作サイクルを評価し、現実的な条件下で組み立てられたシステムを検証することにより、エンジニアはアクチュエータの選択と長期的な動作について、より多くの情報に基づいた意思決定を行うことができます。
Φ25mm マイクロ ジョイント アクチュエータは、協働ロボットや生体模倣ジョイントにコンパクトな駆動オプションを提供します。連続トルク機能、統合されたトランスミッション、および位置フィードバックにより、耐荷重と設置スペースのバランスが必要な用途に適しています。結局のところ、効果的な熱管理はアクチュエータ自体だけでなく、モーター、トランスミッション、制御システム、ロボット構造がどのように連携するかにも依存します。