 店

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
器用なロボットハンドを設計するには、モーターを狭いスペースに取り付けるだけでは不十分です。各指は、サイズと重量の厳格な制限内に収まりながら、有用な範囲で動き、制御された力を加え、コマンドに応答し、他の関節と調整する必要があります。したがって、適切なアクチュエータを選択することは、小さな物体の把握からツールの操作に至るまで、ロボットハンドが実際のタスクをどの程度うまく実行できるかを判断する上で重要なステップとなります。
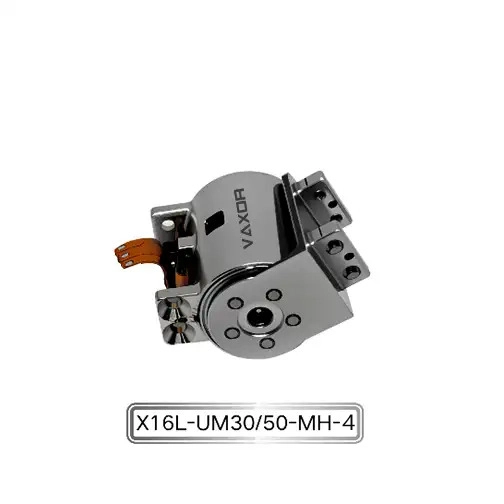
適切なΦ16mm マイクロ ジョイント アクチュエータは、コンパクトな寸法と統合されたモーション コントロールを組み合わせることで、これらの要件に対処するのに役立ちます。ロボットフィンガーを開発するエンジニアの場合、選択プロセスでは、トルク要件、ギア比、位置フィードバック、通信インターフェース、電気的互換性、機械的統合を同時に考慮する必要があります。これらの要素を早期に評価すると、プロトタイプ開発中の再設計作業が軽減され、生産への移行がより予測可能になります。
各指関節の機械的要件から始めます
器用な手のすべての関節が同じ働きをするわけではありません。指の付け根付近の関節は指の構造の大部分を動かす必要がある場合がありますが、遠位関節は主に指先の向きを制御する場合があります。荷重、動作範囲、および応答要件は、これらの位置間で大きく異なる場合があります。
アクチュエータを選択する前に、エンジニアは各ジョイントの機械的要件を特定する必要があります。有用な情報には、可動コンポーネントの質量と形状、関節軸と加えられる力の間の距離、必要な角度範囲、および予想される動作速度が含まれます。
必要なジョイント トルクは、可動コンポーネントの慣性、摩擦、および伝達損失をさらに考慮して、外力とそのモーメント アームから推定できます。デザインでは、物体を保持することと動かすことの違いも考慮する必要があります。指は、無負荷の動きの間は比較的小さなトルクを必要とするが、物体を掴むときや外部の外乱に抵抗するときはかなり多くのトルクを必要とする。
コンパクトな設計の場合、アクチュエータは利用可能なフィンガの体積をあまり占有せずにこれらの要件を満たす必要があります。取り付け形状、ケーブルの配線、隣接するリンクへの接続は、定格性能と並行して考慮する必要があります。
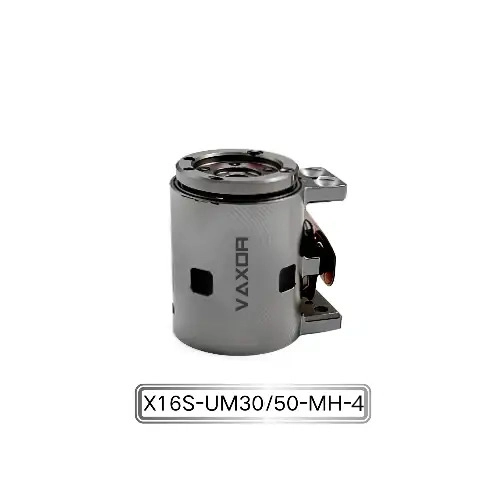
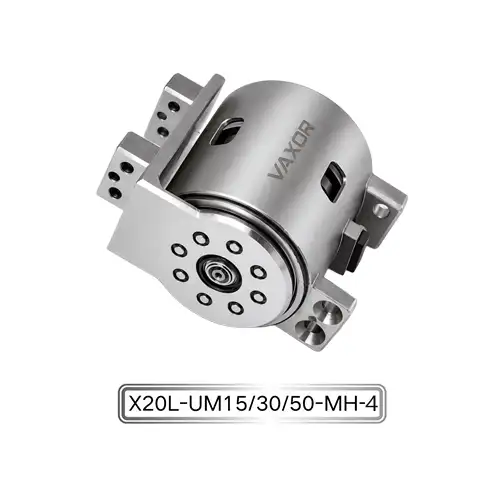
Φ16mmマイクロジョイントアクチュエーターは、高度に統合されたロボットシステムと器用な手のために設計されています。そのコンパクトなモジュール形式は、限られた関節スペースに作動をどのように組み込むことができるかを評価するための出発点を提供します。最終的な適合性は、依然として、特定のハンド設計の機械的負荷と動作要件に依存します。
連続トルクを実際の動作負荷に一致させる
トルクはジョイント アクチュエータを比較する際に最も重要な仕様の 1 つですが、設計計算で使用する前に各定格トルクの意味を理解する必要があります。
X16S/L-UM30/50-MH-4モデルは連続トルク200mNmまで、イニシャルトルク400mNmまで仕様となります。これらの数値はさまざまな動作条件を示しており、同等のものとして扱うべきではありません。
連続トルクは、メーカーの指定条件に従って、長期間の動作期間にわたってジョイントが処理しなければならない負荷を評価する場合に関連します。初期トルクは異なる動作点を表すものであり、連続出力能力として自動的に解釈されるべきではありません。エンジニアは、初期トルク仕様を使用して機構のサイズを決定する前に、初期トルク仕様に関連する正確な定義、期間、およびテスト条件を確認する必要があります。
数秒以上握り続けなければならない指の関節を考えてみましょう。必要なトルクは、モーター温度、トランスミッション効率、意図したデューティ サイクルの影響など、連続動作能力に照らして評価する必要があります。フィンガーを急速に加速する必要がある場合、または一時的な抵抗の増加を克服する必要がある場合は、その過渡トルク要件を個別に評価する必要があります。
実際の選択プロセスには、次の 3 つのチェックを含める必要があります。
意図した把握および操作作業に必要なトルクを推定します。
摩擦、外乱、および動作条件間の変動を考慮してください。
持続負荷と短時間負荷の両方が、該当するアクチュエータの制限内にあることを確認してください。
製品仕様の最高トルク値のみに基づいてジョイントのサイズを決定することは避けてください。より信頼性の高い設計では、通常の動作中に必要なトルクを開始点として使用し、次に過渡要求、安全マージン、および熱制約を評価します。
必要な動作に応じたギア比を選択してください
ギア比はモーターの回転とジョイント出力の関係に影響を与えます。実際の結果はモーターの特性と伝達効率によって異なりますが、減速比が高くなると、一般的に出力速度が低下しながらトルクが増大します。
Φ16mm マイクロジョイントアクチュエーターは、30:1 および 50:1 のギア比オプションで利用可能です。これらの構成により、エンジニアは指ごとに単一の構成に依存するのではなく、ドライブをさまざまな関節要件に適合させることができます。
ジョイントが出力速度とトルクのバランスを必要とする場合、30:1 の比率を評価する価値があるかもしれません。設計でトルクの増大を重視し、それに伴う出力速度の低下に対応できる場合は、50:1 の比率が適切な場合があります。これらは一般的なエンジニアリング上の考慮事項であり、あらゆる動作条件でのパフォーマンスの違いが保証されているわけではありません。関連する速度とトルクのデータは構成ごとに確認する必要があります。
選択は、ロボットハンドがどのように使用されるかによっても異なります。迅速な位置変更を目的として設計された指は、しっかりとしたグリップを維持したり、抵抗に抗して制御された操作を実行したりすることを目的としたものとは異なる優先順位を持つ場合があります。
2 つのオプションを比較するとき、エンジニアは以下を評価する必要があります。
必要なジョイント速度と角度移動。
出力軸に必要なトルク。
加速と減速の要件。
該当する場合、伝達効率と機械的バックラッシュ。
変化する負荷下での応答を制御します。
制御システムを考慮することも重要です。静的トルク要件を満たすギア比では、望ましい動作時間やコマンドに対する応答が得られない場合があります。必要な出力トルクと意図した動作プロファイルの両方をテストすることは、どの構成が適切であるかを確立するのに役立ちます。
位置フィードバックと角度精度を考慮する
正確な指の動きは、アクチュエータの機械的構造だけでなく、完全な制御システムに依存します。位置センシングにより、コントローラーは関節の位置を推定し、測定された状態に応じてコマンドを調整できます。
X16S/L-UM30/50-MH-4 はアブソリュート磁気エンコーダを使用し、角度精度は最大 0.02° です。この機能は、特にロボット ハンドが複数の指を調整したり、クリアランスが限られている物体を操作したりする必要がある場合、制御された関節位置を必要とするアプリケーションに関連する可能性があります。
絶対エンコーダは、定義された角度位置を参照する位置情報を提供しますが、正確な動作はエンコーダの実装と制御アーキテクチャによって異なります。エンジニアは、位置データがホスト コントローラーによってどのように初期化、送信、解釈されるかを検証する必要があります。また、エンコーダの解像度とシステムレベルの位置決め精度を区別する必要もあります。
アクチュエータが高精度エンコーダを備えている場合でも、完全な機構では、機械的コンプライアンス、取り付け公差、バックラッシュ、構造的変形、または校正オフセットによって誤差が生じる可能性があります。指先の実際の位置は、指のリンクの形状と複数の関節の組み合わせた動きにも依存します。
このため、検証はエンコーダ読み取り値のチェックを超えて行う必要があります。有用なプロトタイプのテストでは、代表的な荷重下での関節の動きと、可能であれば指先の位置を測定します。さまざまな位置でこれらの測定を繰り返すと、アクチュエータを単独でテストした場合には明らかではない機械的影響が明らかになることがあります。
SPI 通信インターフェイスを早期に計画する
アクチュエータの SPI 通信インターフェイスは、統合時のもう 1 つの重要な考慮事項です。エンジニアは、アクチュエータがメイン コントローラとどのように通信するか、および利用可能な制御サイクル内で複数のジョイントをどのように管理するかを決定する必要があります。
SPI は、電子デバイス間の通信に一般的に使用される同期シリアル通信インターフェイスです。その実装では、信号接続、クロック構成、タイミング、接続されたハードウェアの電気的特性に注意する必要があります。アクチュエータの特定のコマンド構造と通信タイミングは、一般的な SPI 標準から推測するのではなく、その技術文書から取得する必要があります。
多関節ロボット ハンドの場合、通信計画は、コントローラーが位置データを読み取れるかどうかだけではありません。設計チームは、調整された動作に必要な更新レート、コマンドの処理に必要な時間、障害検出、および通信中断の処理を考慮する必要があります。
有用な統合チェックリストには次のものが含まれます。
コントローラのアクチュエータ インターフェイスとの電気的互換性を確認します。
信号接続と通信タイミングを製品マニュアルと照合して確認してください。
スケールアップする前に、1 つのアクチュエータで位置データの読み取りとコマンドの実行をテストします。
意図した制御ワークロードでの通信遅延を測定します。
データの欠落や通信エラーにシステムがどのように対応するかを定義します。
これらのチェックにより、複数のアクチュエータが密集したハンド構造内に取り付けられる前に、統合の問題を特定できます。また、通信設計が意図したモーション制御戦略をサポートしていることを確認するのにも役立ちます。
重量と設置スペースを考慮する
器用な手には、多くの場合、いくつかのアクチュエーター、構造リンク、センサー、配線、および保護コンポーネントが含まれています。各モジュールの重量やサイズのわずかな違いでも、特に軽量のロボット アームにハンドを取り付ける必要がある場合には、最終的な設計に影響を与える可能性があります。
Φ16mm マイクロジョイントアクチュエータの仕様重量は、構成に応じて 24.3 ~ 26.1 g です。エンジニアはハンドの総質量を計算する際、単一のおおよその数値に依存するのではなく、選択したバージョンの重量を使用する必要があります。
重量が重要なのは総積載量だけではありません。アクチュエータの配置は、移動するフィンガー セグメントの慣性に影響します。ジョイント軸から遠くに質量を追加すると、加速に必要なトルクが増加し、機構の応答が変化する可能性があります。これにより、設計にフィードバック ループが作成される可能性があります。アセンブリが重いほど、より多くのトルクが必要となり、アクチュエータの構成と支持構造の選択に影響を与える可能性があります。
機械的な統合には、取り付けクリアランス、ファスナーへのアクセス、配線経路、コネクタの方向、組み立てとメンテナンスのためのスペースも含める必要があります。 CAD フィット チェックでは、物理プロトタイプが作成される前に、隣接するモジュール、フィンガー リンク、およびケーブル間の干渉を明らかにすることができます。
レイアウトが確立されると、物理的なモックアップまたは初期のプロトタイプを使用して、アクチュエータが計画どおりに設置および保守できることを確認できます。これは、複数の関節が狭い指や手のひらの構造内に収まる必要がある場合に特に役立ちます。
完全なフィンガーアセンブリでアクチュエータを検証する
仕様は候補アクチュエータを選別するために不可欠ですが、完成したハンドでジョイントがどのように機能するかを完全に予測することはできません。したがって、プロトタイプのテストでは、意図した用途を反映した条件下でアクチュエータを評価する必要があります。
電源投入時の動作、通信、位置フィードバック、アンロード動作などの基本的な機能チェックから始めます。次に、代表的な機械的負荷を導入し、意図した動作サイクル中のジョイントの速度、トルク要求、動作の一貫性、および温度を評価します。
器用な手の場合は、繰り返し握ったり放したりすることもテストに含める必要があります。指は、さまざまな関節位置、さまざまな物体サイズまたは抵抗レベルで評価する必要があります。これらのテストにより、機械的干渉、負荷分散、動作調整、またはコントローラーの調整に関連する問題が明らかになります。
有用な測定には次のようなものがあります。
関節の動作時間と位置の応答。
代表的な負荷時の出力動作。
繰り返し動作時の消費電流と温度。
意図したモーション シーケンスの再現性。
多関節動作時の通信信頼性。
耐久試験中に機械的摩耗または緩みが観察された。
テスト計画には、予想されるデューティ サイクルと環境を反映する必要があります。手が頻繁に反復的な作業を実行する場合、短期間のデモンストレーションだけでは長期的な信頼性を確立するのに十分ではありません。耐久性のテストと検査は、プロジェクトのパフォーマンスと耐用年数の要件に従って計画する必要があります。
マイクロドライブテクノロジーパートナーとの連携
器用な手向けのアクチュエータを選択するには、多くの場合、機械設計、モーター エンジニアリング、組み込み制御、製造の間の調整が必要になります。これらの分野にわたる経験を持つサプライヤーは、開発チームが仕様を明確にし、プロトタイプから再現可能な生産への移行の実現可能性を評価するのを支援できます。
2024 年に設立され、中国の蘇州に本社を置くVAXOR は、ロボット、医療機器、精密機器、インテリジェント機器向けのマイクロ ジョイント アクチュエーターと超マイクロ コアレス モーターを開発しています。その技術的アプローチは、モーター設計、精密製造、ロボット制御、構造設計、インテリジェント製造を組み合わせたものです。
同社はまた、アキシャル磁束モーター、PCB/FPCB 巻線、最適化された電磁設計、小型減速機構などのテクノロジーを使用したコンパクトなモーション ソリューションも開発しています。同社のチームは、高性能マイクロドライブ技術をプロトタイプの検証からスケーラブルな製造に移行させることに重点を置き、エンジニアリング開発と生産実装に取り組んでいます。
ロボット ハンドのモジュールを評価する場合、エンジニアリング チームは、対象とする用途、関節負荷の推定値、目標速度、動作範囲、電圧要件、制御アーキテクチャ、設置上の制約を共有する必要があります。また、検討している正確なモデルとギア比にどの仕様が適用されるかも確認する必要があります。
Φ16mm マイクロ ジョイント アクチュエータの場合、12 V または 24 V 電源オプション、30:1 または 50:1 のギア比、絶対磁気エンコーダ、および SPI 通信の組み合わせにより、この評価にいくつかの重要なパラメータが提供されます。最終的な決定は、検証された技術文書と、意図された動作条件下でのプロトタイプのテストに基づいて行う必要があります。
フィンガージョイントアクチュエータを選択するための最終チェックリスト
器用な手用のアクチュエータを最終決定する前に、次の点を確認してください。
機械的負荷: 摩擦、加速度、外力などの必要なトルクを見積もります。
定格トルク:連続トルクと初期トルクを区別し、規定の使用条件を確認してください。
ギア比: 30:1 オプションと 50:1 オプションで必要な出力速度とトルクを比較します。
位置フィードバック: エンコーダの動作、精度仕様、校正要件、およびコントローラの互換性を確認します。
通信: SPI の電気接続、タイミング、データ処理を検証します。
サイズと重量: モジュールのクリアランス、ハンドの総質量、ケーブルの配線、およびアセンブリへのアクセスを確認します。
熱および耐久性能: 代表的な反復タスク中にアクチュエータをテストします。
実稼働の準備: 設計を拡張する前に、ドキュメント、構成の詳細、検証要件を確認します。
適切なマイクロ ジョイント アクチュエータの選択は、システム レベルのエンジニアリング上の決定です。必要な指の動きを実現するには、トルク、ギア比、フィードバック、通信、重量、機械的レイアウトが連携して機能する必要があります。最終的な統合前にこれらの要素を評価することで、開発者は避けられない再設計を減らし、信頼性の高い器用なロボットハンドのためのより強力な技術基盤を構築できます。
Φ16mmマイクロ ジョイント アクチュエータは、この評価用に定義されたトルク、ギア比、エンコーダ、および通信オプションを備えたコンパクトなモーション モジュールを提供します。 VAXOR を使用して、選択した構成を実際のアプリケーションの負荷に対して検証することは、エンジニアリング チームがモジュールがロボット ハンドの要件を満たしているかどうかを判断するのに役立ちます。