 店

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
ロボット ジョイントのギア比の選択は、単に出力トルクを最大化するだけではありません。この比率は、ジョイントの速度、加速度、応答性、およびアクチュエータが機械的負荷とどのように相互作用するかにも影響します。ゆっくりとした力中心の機構には適した比率でも、急速な位置変更や頻繁な方向変更が必要なジョイントには適していない可能性があります。
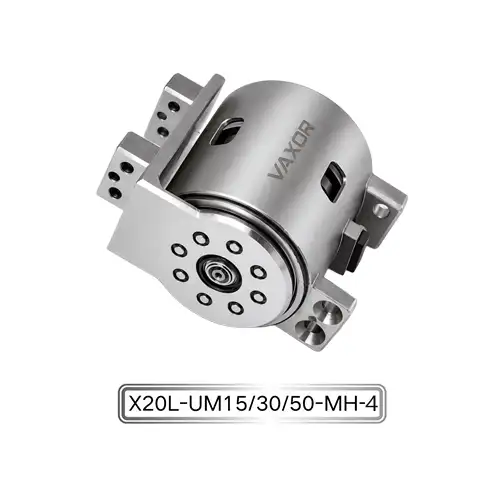
コンパクトなロボット アーム、器用なハンド、自動化メカニズムを開発するエンジニアにとって、適切な構成を早期に選択することで、モーション コントロールの開発が簡素化され、機械の再設計の必要性が軽減されます。 Φ20mmマイクロ ジョイント アクチュエータは、 15:1、30:1、および 50:1 のギア比オプションを提供し、エンジニアはコンパクトなジョイント モジュール内で出力速度とトルクのさまざまな組み合わせを評価できます。
最適な比率は、必要な移動時間、外部負荷、デューティ サイクル、利用可能な電源、制御戦略など、実際のアプリケーション要件によって異なります。これらの要素を理解することは、比率の選択プロセスを数値のみの比較ではなく、実際的なエンジニアリング上の決定に変えるのに役立ちます。
ギア比がジョイント出力に与える影響
ギア比は、モーターの回転速度とトランスミッションの出力の関係を表します。減速駆動では、モーターが出力軸よりも速く回転します。この低減により、モーターの回転特性を被駆動機構の速度とトルクのより適切な組み合わせに変換することができます。
一般に、減速比が高くなると、出力速度が低下する一方でトルク増大が大きくなります。比率が低いと、所定のモーター速度で出力がより速く回転しますが、トルク増大は少なくなります。実際の出力トルクと速度は、モーターの性能、伝達効率、摩擦、動作条件によっても異なります。
マイクロ ジョイント アクチュエーターの場合、これらの違いは、ロボット機構がどのように動き始め、加速し、位置を維持し、負荷の変化に応答するかに影響を与える可能性があります。
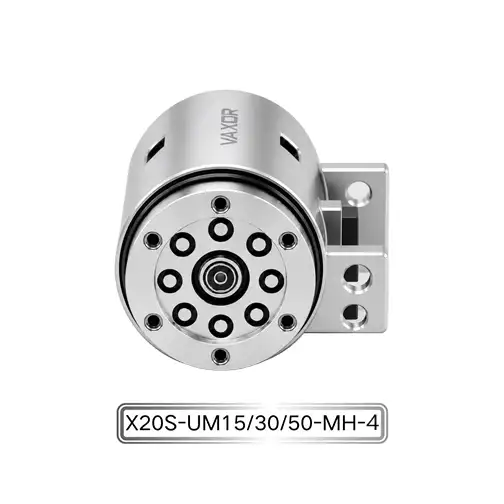
Φ20mmマイクロジョイントアクチュエータ X20S/L-UM15/30/50-MH-4は、減速比15:1、30:1、50:1の3種類を用意しています。エンジニアは、1 つの比率がすべての用途に適していると仮定するのではなく、目的の関節動作および負荷プロファイルに対して各構成を比較する必要があります。
たとえば、位置間を素早く移動する必要があるジョイントでは、出力速度と加速度が優先される場合があります。より重い荷重をサポートする必要があるジョイントでは、トルク容量がより重視される場合があります。両方の要件を組み合わせるメカニズムでは、速度、トルク、制御応答の間で妥協が必要になる場合があります。
目的は、単に可能な最大の削減ではなく、完全な動作要件を満たす比率を選択することです。
15:1 のギア比が合理的な場合
出力速度と素早い動作が設計上の重要な優先事項である場合、15:1 の比率を評価する価値があります。減速は 30:1 および 50:1 の代替手段よりも低いため、一般に、所定のモーター速度に対してより高い出力速度が可能になります。
これは、頻繁に位置変更を行ったり、比較的大きな角度範囲を移動したり、限られた時間内で一連の動作を完了する必要があるロボット ジョイントで役立ちます。
潜在的な用途としては、軽量のロボット機構、高速で動く多関節コンポーネント、比較的穏やかな外部負荷で動作するジョイントなどが挙げられます。ただし、最終的な選択は、ギア比だけではなく、アクチュエータの実際の速度とトルクの性能に依存する必要があります。
15:1 構成を評価する場合、エンジニアはいくつかの要素を確認する必要があります。
出力速度が必要な移動時間を満たしているか。
加速時および定常運転時に使用可能なトルクが十分であるかどうか。
機構が過度の速度変動なしで負荷の変化に耐えられるかどうか。
コントローラーが必要なモーションプロファイルを達成できるかどうか。
選択した構成が、繰り返しの動作中に動作限界内に留まるかどうか。
比率が低くても、現実世界のモーションの高速化が自動的に保証されるわけではありません。負荷が大きすぎる場合、モーターはジョイントを期待どおりに加速しない可能性があります。外部摩擦、慣性、伝達損失も性能を制限する可能性があります。
このため、15:1 オプションは、量産設計として最終決定する前に、実際の負荷と動作プロファイルの下でテストする必要があります。
30:1 の比率が有用な中間点となる理由
30:1 の比率は、低い方の 15:1 削減と高い方の 50:1 削減の間の中間オプションを提供します。アプリケーションで出力速度とトルク増大の間のバランスが必要な場合には、検討する価値があるかもしれません。
多くのロボット機構は、さまざまな種類の動きを組み合わせています。ジョイントは、荷重が解除されたときに迅速に再位置決めする必要がある場合がありますが、オブジェクトと相互作用するときに十分なトルクを提供することも必要です。中間の比率を選択することは、このトレードオフを評価する 1 つの方法となります。
たとえば、関節機構は、外部負荷の変化に応じて予測可能な性能を維持しながら、プログラムされた位置間を移動する必要がある場合があります。この場合、エンジニアは公称ギア比のみに依存するのではなく、負荷下での予想速度、加速時間、必要な出力トルクを比較する必要があります。
30:1 構成は、次の質問に対して評価できます。
関節は必要な時間内に目標位置に到達しますか?
利用可能なトルクは、意図した使用負荷に対して十分ですか?
負荷が変化したときにアクチュエータは適切に応答できますか?
構成は、必要な繰り返し動作の頻度をサポートしていますか?
アクチュエータの動作限界を超えずに動作プロファイルを実現できますか?
これらの質問は、中間比率がアプリケーションにとって望ましいバランスを提供するかどうかを判断するのに役立ちます。答えは、選択した構成について測定された、またはメーカーが提供したパフォーマンス データに基づく必要があります。
50:1 のギア比を検討する場合
最大出力速度よりもトルクの増大が優先される場合、50:1 の比率を評価する価値があります。より低い減速比と比較して、より高い減速比は、一般に出力速度を低下させますが、伝達効率と動作限界の影響を受けて、所定のモータトルクに対して出力で利用可能なトルクを増加させます。
これは、より大きな抵抗に抗して動くジョイント、厳しい機械的負荷に対処するジョイント、または比較的低い出力速度での制御された動きを必要とするジョイントに関係する可能性があります。
ただし、力を重視する用途では、低減率を高くすることが自動的に最適な選択になるわけではありません。設計者は、加速、逆転動作、伝達特性、および制御コマンドに対する必要な応答も考慮する必要があります。
比率が高いと、急速な動作が必要なアプリケーションの出力速度が制限される場合があります。また、頻繁に方向を変更する際のシステムの動作にも影響を与える可能性があります。したがって、関連する性能特性は、アクチュエータの技術データと代表的なテストを使用して評価する必要があります。
Φ20mm マイクロジョイント アクチュエータの場合、50:1 オプションを、同じ負荷と動作要件を使用して他の比率と比較できます。これにより、追加の削減が意図したメカニズムに意味のある利益をもたらすかどうかを判断することが可能になります。
比較では、実際の出力速度、負荷時のトルク、応答時間、および必要なデューティ サイクル中の熱挙動に焦点を当てる必要があります。
同じ動作要件を使用して比率を比較する
ギア比を選択する最も信頼できる方法は、利用可能なすべての構成を一貫した一連の要件と比較することです。軽負荷時の比率と、より重負荷時の比率を比較すると、誤解を招く結論が生じる可能性があります。
まず、必要な出力速度とトルクを定義します。次に、被駆動部品のイナーシャ、必要な加速時間、繰り返し動作の頻度を推定します。これらの値は、さまざまな構成を評価するための実際的な基礎を提供します。
次の表は、調査すべき一般的なトレードオフをまとめたものです。
| 選択要因 | 15:1 | 30:1 | 50:1 |
|---|---|---|---|
| 一般的な低減レベル | より低い | 中級 | より高い |
| 出力速度の可能性 | 一般に高い | 中級 | 一般に低い |
| トルク倍率 | 一般に低い | 中級 | 一般に高い |
| 主な評価の優先順位 | 速度と加速度 | 速度とトルクのバランス | トルク要件と低速動作 |
| キーの検証 | 負荷速度と加速度 | 全体的な動作プロファイル | トルク、応答、動作限界 |
これらは減速比の一般的な特性であり、この特定のアクチュエータについて測定された性能ランキングではありません。実際の出力値はモーター、伝達効率、コントローラー、使用条件により異なります。
エンジニアは、最終的な選択を行う前に、関連する速度-トルク曲線と構成固有の性能データを要求する必要があります。
連続トルクと初期トルクを考慮する
ギア比の選択では、ジョイントが受ける負荷の種類も考慮する必要があります。一時的に高抵抗に遭遇する機構には、長い動作サイクル全体にわたって負荷を維持する機構とは異なる要件が必要になる場合があります。
X20 アクチュエータ シリーズは、最大 450 mNm の連続トルクと最大 800 mNm の初期トルクを指定します。これらは記載された最大値であり、関連する技術文書による確認なしに、すべてのギア比や動作条件に同様に適用されると想定すべきではありません。
連続トルクは、持続的な動作負荷の下でのパフォーマンスを見積もる場合に重要です。イニシャル トルクはさまざまな動作条件を指します。その正確な定義と許容持続時間については、メーカーに確認する必要があります。
実際に選択するには、エンジニアは負荷を少なくとも 3 つのカテゴリに分類する必要があります。
定常負荷:通常動作時に必要なトルク。
加速負荷: 可動コンポーネントの速度を変更するために必要な追加のトルク。
一時的な負荷: 特定のタスク中に抵抗が短期間増加します。
アクチュエータは、これらの条件全体にわたってアプリケーションの実際の要件を満たさなければなりません。機構が必要な速度を維持できない場合、または熱制限内で動作できない場合、最大トルク値に基づいて比率を選択するだけでは十分ではありません。
したがって、選択した比率は、単一の静荷重測定値ではなく、代表的な動作シーケンスを使用して検証する必要があります。
電圧と制御要件を考慮する
X20 アクチュエータ シリーズは、12 V、24 V、および 48 V の電源オプションをサポートします。これらのオプションは、さまざまな電源アーキテクチャを備えたロボット システムにジョイントを統合する場合に関連する可能性がありますが、購入する特定のモデルと構成について利用可能な電圧を確認する必要があります。
電源、モータードライバー、制御システムを合わせて評価する必要があります。エンジニアは、電気的互換性、電流容量、保護要件、および必要な動作プロファイルを提供するコントローラーの能力を検証する必要があります。
このアクチュエータは、アブソリュート磁気エンコーダと SPI 通信も備えています。エンコーダは位置フィードバックを提供し、SPI インターフェイスは互換性のある制御システムとの通信をサポートします。正確な通信タイミング、コマンド構造、および位置データの形式は、製造元のドキュメントで確認する必要があります。
ギア比とフィードバック制御を独立した決定として扱うべきではありません。選択した比率はモーターの動きとジョイント出力の関係に影響を与え、制御システムはアクチュエーターが位置と動きのコマンドにどのように従うかを決定します。
プロトタイプのテスト中に、出力の移動時間、位置応答、消費電流、および代表的な負荷の下でのパフォーマンスを測定します。複数のジョイントが一緒に動作する場合は、予想される組み合わせた作業負荷の下で通信および電力システムをテストします。
スペース、重量、機械的統合を評価する
X20 モジュールの寸法は Φ20mm × 20mm、指定重量範囲は構成に応じて 37.2 ~ 41.6 g です。これらの特性により、設置計画が選択プロセスの重要な部分となります。
比率を選択する前に、エンジニアはモジュールが利用可能なスペースに適合すること、およびその取り付け配置が周囲の構造と互換性があることを確認する必要があります。また、設計では、コネクタ、配線、留め具、メンテナンス アクセスのための十分なスペースを確保する必要があります。
特にアクチュエータが可動アーム上またはロボット構造の端近くに取り付けられている場合、重量は機構全体の慣性に影響を与える可能性があります。質量が追加されると、上流のジョイントを加速するために必要なトルクが増加する可能性があるため、アクチュエータは完全な機械システムの一部として評価する必要があります。
Φ20mmマイクロジョイントアクチュエーターはアキシャル磁束モーター構造を採用しています。 VAXOR は、このアーキテクチャにより従来の設計よりも 30% 以上高いトルク密度が実現されると述べています。特定のアプリケーションについてこの主張を評価する場合、エンジニアは関連する比較基準を確認し、モジュールのパフォーマンスがシステム全体のスペース、質量、および負荷の要件にどのように適合するかを判断する必要があります。
CAD レイアウトのレビューとそれに続く物理的なプロトタイプのテストは、設計が生産に移行する前に、機械的干渉、位置合わせの問題、予期せぬ負荷を特定するのに役立ちます。
プロトタイプテストを通じて選択した比率を検証する
計算によって選択肢を絞り込むことはできますが、選択した構成が実際のアプリケーション要件を満たしているかどうかを確認するにはテストが必要です。
意図した供給電圧、コントローラー、取り付け構造、および機械的負荷から始めます。代表的な動作サイクル中の出力速度、動作時間、消費電流、温度を記録します。
次に、加速、減速、繰り返しの方向転換、外部荷重の変化をテストします。ロボット機構の場合、各動作を個別にテストするのではなく、動作シーケンス全体でアクチュエータがどのように動作するかを評価することも役立ちます。
実際の検証プロセスには次のものが含まれる必要があります。
モジュールとコントローラーに互換性があることを確認します。
負荷の出力速度と移動時間を測定します。
加速時および定常運転時のトルク要件を確認します。
デューティサイクル全体を通して電流と温度を監視します。
位置フィードバックと制御コマンドに対する応答を評価します。
テストを繰り返して、同等の条件下で一貫性を確認します。
複数のギア比が適切であると思われる場合は、同じ機械的負荷と動作プロファイルを使用して代替案をテストします。これは比較のための公平な基準を提供し、プロジェクトの要件を最もよく満たす構成を特定するのに役立ちます。
マイクロドライブテクノロジーパートナーとの連携
多くの場合、適切な比率を選択するには、機械工学、モーター設計、制御開発の間の調整が必要になります。マイクロドライブ技術パートナーは、構成の違いを明確にし、信頼できる決定に必要な技術データを特定するのに役立ちます。
2024 年に設立され、中国の蘇州に本社を置くVAXOR は、ロボット、医療機器、精密機器、インテリジェント機器向けのマイクロ ジョイント アクチュエーターと超マイクロ コアレス モーターを開発しています。そのエンジニアリング能力は、モーター設計、精密製造、構造設計、ロボット制御、インテリジェント製造をカバーしています。
同社の技術ロードマップには、アキシャル磁束モーター技術、PCB/FPCB 巻線、電磁設計、小型減速機構が含まれています。 VAXOR は、プロトタイプの検証やパイロット生産からバッチ納品に至るまでのエンジニアリングの実装にも重点を置いています。
プロジェクトについて話し合うときは、必要な出力速度、連続および過渡トルク要件、負荷慣性、動作サイクル、供給電圧、制御インターフェース、および設置上の制約を提供します。これらの詳細により、サプライヤーは関連する構成を特定し、どのパフォーマンス データを検証する必要があるかを明確にすることができます。
Φ20mm マイクロ ジョイント アクチュエータ、モデル X20S/L-UM15/30/50-MH-4 は、3 つのギア比オプション、複数の電圧オプション、絶対磁気エンコーダ、および SPI 通信を提供します。比率を実際の負荷と比較し、プロトタイプで選択したモジュールを検証することで、エンジニアはロボット関節の設計について、より多くの情報に基づいた決定を下すことができます。
最終選択チェックリスト
ギア比を決定する前に、次のことを確認してください。
必要な出力速度: ジョイントが動作を完了する必要がある速度を決定します。
トルク要求: 定常状態、加速、および過渡負荷を分離します。
ギア比: 同じ動作要件を使用して、15:1、30:1、および 50:1 を比較します。
電源: 利用可能な電圧と、選択した構成との互換性を確認します。
フィードバックと通信: エンコーダの統合と SPI 通信要件を確認します。
機械レイアウト:実装スペース、重量、配線、周囲の部品を確認してください。
動作サイクル:繰り返し動作、消費電流、温度を評価します。
パフォーマンス データ: 最終承認前に構成固有の仕様を確認します。
すべてのロボット関節に普遍的に正しいギア比はありません。最良の選択は、システムの他の部分に不必要な妥協を生じさせることなく、アプリケーションの速度、トルク、制御、および動作要件を満たすものです。
一貫したエンジニアリング プロセスを通じて 15:1、30:1、および 50:1 のオプションを比較することで、開発者は実際のパフォーマンスのニーズに基づいて構成を選択できます。 Φ20mmマイクロジョイントアクチュエータはこの評価に有用なプラットフォームを提供し、VAXORとの連携により仕様を明確にし、プロトタイプテストから生産統合までのパスをサポートできます。