 店

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
小型ドライブシステムでは、限られた設置スペース内で高い回転速度を達成することは、エンジニアリング上の課題の一部にすぎません。また、モーターは負荷がかかった状態で十分なトルクを供給し、動作条件の変化に一貫して応答し、デバイス全体の電気的および機械的制限内で動作する必要があります。これらの要件は、摩擦、負荷慣性、または消費電力のわずかな変化でも全体のパフォーマンスに影響を与える可能性があるコンパクトな機器では特に重要になります。
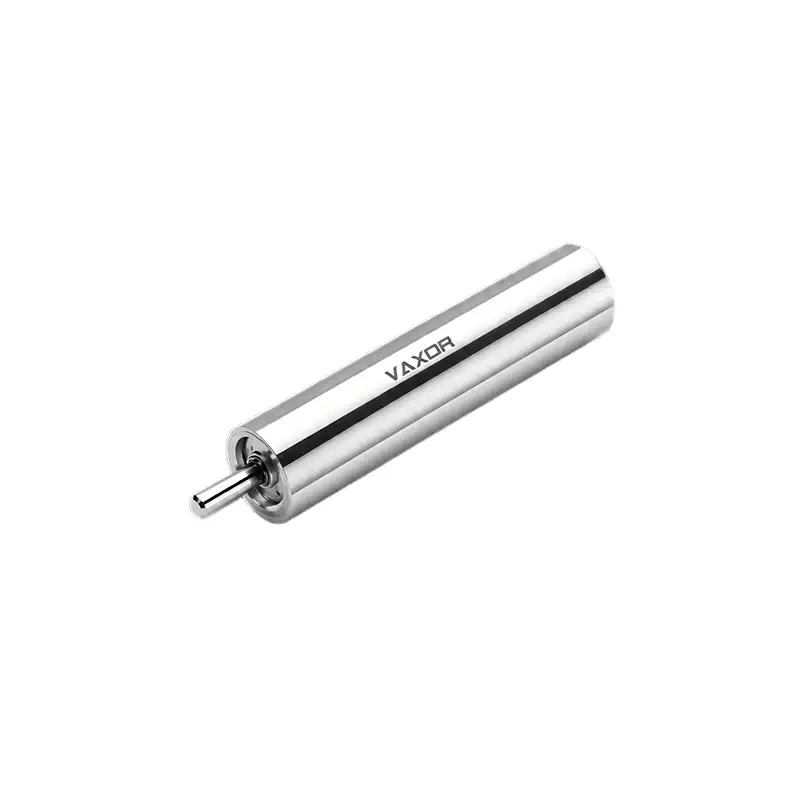
φ6mm超極細ブラシレスコアレスモーターは、コンパクトな設置面積で高速回転が必要な用途向けに設計されています。モデル G06P-VW00-QZ-1 は、定格電圧 12 V、無負荷速度 63,000 rpm、公称速度 45,000 rpm で動作します。公称トルクは 0.49 mNm ですが、記載されている失速トルクは 0.98 mNm です。これらの仕様は、小型機構、精密機器、その他のスペースに制約のある駆動アプリケーションに対するモーターの適合性を評価するための出発点となります。
小型モーターにとって 63,000 RPM とは何を意味しますか?
63,000 rpm という回転速度は、直径わずか 6 mm のモーターにとっては厳しい動作能力を表します。この規模のモーターは、ドライブ アセンブリをコンパクトに保ちながら高速回転が必要な機構用として検討できます。
ただし、速度仕様の意味は、それが測定される条件によって異なります。無負荷速度は、外部の機械的負荷なしで動作するときのモーターの回転速度を表します。これは、モーターが歯車列、ポンプ、回転要素、またはその他の被駆動コンポーネントに接続された後に維持される速度を示すものではありません。
G06P-VW00-QZ-1 の場合、記載されている無負荷速度は 63,000 rpm ですが、公称速度は 45,000 rpm です。モーターは駆動機構に関連する負荷と損失を克服するためにトルクを供給する必要があるため、この違いはシステム設計時に重要です。
したがって、エンジニアは、最大速度または無負荷速度のみに基づいてモーターを選択することは避けるべきです。代わりに、アプリケーションに必要な動作速度を決定し、予想される負荷の下でモーターがその速度を維持できるかどうかを評価する必要があります。
たとえば、小型回転機構は急速な加速を必要とする場合がありますが、動作状態に達すると低速で動作します。別のデバイスでは、機械抵抗が変化する間、比較的安定した回転速度を維持する必要がある場合があります。これら 2 つのアプリケーションでは、目標速度が同じであっても、異なる制御戦略が必要になる場合があります。
速度とトルクの関係を理解する
実際のアプリケーションでモーターを選択する場合、速度とトルクは密接な関係があります。モーターは負荷がなければ非常に速く回転しますが、機械抵抗が増加すると一般に速度が低下します。実際の関係は、モーターの性能特性、電源、コントローラー、および動作条件によって異なります。
φ6mm ウルトラマイクロブラシレスコアレスモーターの公称トルクは 0.49 mNm、定格ストールトルクは 0.98 mNm です。公称トルクは、指定された動作条件を評価する場合に関係しますが、ストール トルクは、該当する試験条件下での固定ロータに関連するトルクを表します。
これらの値は交換可能なものとして扱うべきではありません。失速状態では大量の電流と熱が発生する可能性があるため、メーカーが明示的に指定しない限り、失速トルクは連続動作の適切な目標ではありません。
モーターを小型駆動負荷に適合させる場合、エンジニアはまず被駆動機構に必要なトルクを見積もる必要があります。この推定では、動作中の摩擦、加速度、伝達損失、および機械抵抗の変化を考慮する必要があります。
起動要件を考慮することも重要です。一部の機構では、静止摩擦を克服したり、回転負荷を加速したりするために、より高い初期トルクが必要になります。他のものは起動抵抗が比較的低いですが、広い速度範囲にわたって安定した動作を必要とします。
したがって、適切なモーターの選択は、単独の 1 つの仕様ではなく、アプリケーションの完全な速度およびトルク要件に基づいて行う必要があります。
モーター速度と負荷慣性のマッチング
負荷慣性は、高速小型ドライブ システムにおいて重要な考慮事項です。回転物体が回転速度の変化にどれだけ強く抵抗するかを表します。両方のシステムの定常状態トルク要件が同様である場合でも、軽量のローターに接続されたモーターは、より重いコンポーネントに接続された同じモーターとは異なる加速をする可能性があります。
この違いは、アプリケーションが頻繁に起動、停止、または速度変更を必要とする場合に特に重要になります。モーターは、動作限界内に保ちながら、必要な時間内に負荷を加速するのに十分なトルクを生成する必要があります。
高速モーターの場合、エンジニアはいくつかの要素を評価する必要があります。
被駆動コンポーネントおよび接続されたトランスミッション部品の慣性。
必要な加速時間と減速時間。
起動と停止を繰り返す頻度。
始動時および定常運転中に存在する機械的摩擦。
許容される電流、温度、振動のレベル。
G06P-VW00-QZ-1 モーターの 63,000 rpm の無負荷速度は、回転速度要件が厳しいアプリケーションに関連する可能性がありますが、最終動作点は実際の機械的負荷で検証する必要があります。
この段階では、プロトタイプのテストが特に役立ちます。エンジニアは、代表的な条件下での加速時間、定常速度、消費電流、温度を記録できます。これらの測定は、選択したモーターが過度の電気的または機械的ストレスなしにアプリケーション要件を満たせるかどうかを確認するのに役立ちます。
12V ブラシレスモーターの電気的選択
電気システムはモーターの性能に直接的な役割を果たします。電圧、電流容量、コントローラーの互換性、電源の品質はすべて、起動動作と回転の安定性に影響を与える可能性があります。
モデル G06P-VW00-QZ-1 は 12 V 動作仕様です。適切なドライバを選択する場合、エンジニアはコントローラがモータの電気的特性と必要な速度範囲をサポートしていることを確認する必要があります。ドライバーは、予想される動作電流と、起動または加速に関連する過渡要求にも対応できなければなりません。
モーターのトルク定数は 1.05 mNm/A と記載されています。このパラメータは、関連する動作仮定の下で発生するモーター電流とトルクの関係を表します。これは、エンジニアが必要なトルクに関連する電流を推定するのに役立ちますが、実際の性能は損失やモーターの動作条件にも依存します。
実際の電気的評価には、次のチェックを含める必要があります。
定格電圧と許容供給条件を確認してください。
ドライバーとブラシレス モーターの整流要件との互換性を確認します。
起動時および加速時の電流制限を確認してください。
速度制御と負荷の変化への応答を評価します。
代表的な動作点での消費電流を測定します。
配線とコネクタが意図した電気負荷に適していることを確認してください。
公称 12 V 電源をサポートしているという理由だけでコントローラーを選択しないでください。制御方法、電流能力、動作速度範囲もモーターとアプリケーションに適合する必要があります。
小型ドライブシステムではなぜコンパクトなサイズが重要なのか
モーター直径が 6 mm であるため、スペースが限られているデバイスに統合する機会が生まれます。ただし、モーターのサイズを縮小すると、機械的なレイアウト、負荷のマッチング、熱管理、および組み立て精度もより重視されます。
φ6mm超微細ブラシレスコアレスモーターの重量は3.75gで、軽量ドライブアセンブリを設計する際には質量が重要な考慮事項となります。コンパクトな機構では、モーターの寸法と重量が、支持構造、ベアリング、トランスミッションコンポーネント、電気接続の配置に影響を与える可能性があります。
潜在的な用途には、小型回転機構、精密機器、コンパクトな自動化装置、および高速回転の小型モーターを必要とするその他のシステムが含まれます。適合性は、特定の負荷、デューティ サイクル、利用可能なスペース、および必要な耐用年数によって異なります。
設計者は、モーターの取り付け配置と駆動コンポーネントの位置合わせも評価する必要があります。アライメント不良や過剰な機械的摩擦により、モーターの負荷が増加し、達成可能な速度が低下し、不要な振動が発生する可能性があります。
したがって、コンパクトなモーターは完全なドライブアセンブリの一部として評価される必要があります。目的は、単に小型モーターを利用可能なスペースに取り付けることではなく、モーター、トランスミッション、ベアリング、コントローラー、および駆動負荷が意図したとおりに連携して動作することを保証することです。
高速動作時の熱管理
回転速度が高いと、特に小型モーターが負荷下で動作する場合や加速サイクルを繰り返す場合に、さらなる熱の問題が発生する可能性があります。電気的損失と機械的損失が発熱の原因となりますが、小型モーターの表面積が限られているため、熱放散が制限される可能性があります。
実際の温度上昇は、動作電流、負荷トルク、周囲温度、デューティサイクル、取り付け構造、利用可能なエアフローなどの要因によって異なります。短いベンチテストでは適切に動作するモーターでも、コンパクトな筐体内で長時間動作すると動作が異なる場合があります。
エンジニアは、設計を承認する前に、意図したデューティ サイクルを評価する必要があります。連続回転、断続的な動作、頻繁な加速、および繰り返される失速イベントは、モーターとコントローラーにさまざまな要求を課します。
有用な検証測定には、測定可能な場合は巻線またはハウジングの温度、消費電流、動作速度、および経時的な性能の変化が含まれます。テストでは、意図した電源、コントローラ、取り付け配置、および代表的な機械負荷を使用する必要があります。
失速状態には特に注意が必要です。固定ロータは意図した回転仕事を実行できないため、長時間の失速動作により過度の熱や電気的ストレスが発生する可能性があります。適切な電流制限と障害処理戦略は、ドライブ システムの保護に役立ちます。
これらのチェックは、完成したデバイスの適切な動作制限を確立するために必要です。定格速度および無負荷速度の値だけでは、モーターの許容連続動作時間を定義するものではありません。
実際の動作条件下でのドライブの安定性のテスト
モーターの安定した動作は、目標回転速度の達成だけではありません。機械抵抗、電源条件、コントローラーの動作、アセンブリ品質の変動は、速度の一貫性と応答に影響を与える可能性があります。
構造化されたプロトタイプ テストは、生産前にこれらの問題を特定するのに役立ちます。まず外部負荷なしでモーターの速度と電流を測定し、次に代表的な負荷を取り付けて測定を繰り返します。次に、起動時の応答性、加速性、負荷変化時の性能を評価します。
頻繁な速度調整が必要なアプリケーションの場合、エンジニアは、システムが制御コマンドにどれだけ早く応答するか、および望ましくない振動や速度変動が発生するかどうかも評価する必要があります。
機械的検査も同様に重要です。使用条件下での取り付け剛性、シャフトのアライメント、トランスミッションの摩擦、振動を確認します。モーターがより大きな機構に統合されている場合は、モーター単体のテストでは共振や機械的アンバランスが明らかでない可能性があるため、アセンブリ全体をテストする必要があります。
φ6mm ウルトラマイクロ ブラシレス コアレス モーターの場合、63,000 rpm の無負荷速度、45,000 rpm の公称速度、および 0.49 mNm の公称トルクの組み合わせが、有用な初期選択データを提供します。実際のドライブの安定性は、目的のコントローラー、機械的負荷、および動作サイクルで確認する必要があります。
マイクロドライブテクノロジーパートナーとの連携
小型モーターの選択には、多くの場合、電気設計、機械工学、アプリケーション開発の間の調整が必要です。これらの分野での経験を持つサプライヤーは、仕様の明確化を支援し、初期評価からプロトタイプの検証および生産計画への移行をサポートします。
VAXOR は2024 年に設立され、中国の蘇州に本社を置いています。同社は、ロボット、医療機器、精密機器、インテリジェント機器向けのマイクロジョイントアクチュエーターと超マイクロコアレスモーターを開発しています。
その技術ロードマップは、軸磁束モータ技術、PCB/FPCB 巻線、電磁設計、および小型減速機構を組み合わせて、コンパクトなモーション システムの要件に対応します。 VAXOR では、モーター設計、精密製造、構造設計、ロボット制御、インテリジェント製造をカバーする学際的なエンジニアリング チームについても説明しています。
モーター選択プロジェクトの場合、購入者は、意図する動作速度、必要なトルク、供給電圧、利用可能な設置スペース、デューティサイクル、および予想される動作環境を提供する必要があります。可能であれば、駆動負荷と望ましい加速応答の詳細も共有する必要があります。
これらの詳細により、モーターの公開仕様がアプリケーションに適合するかどうかを評価しやすくなります。購入者は、関連する性能曲線、動作限界、ドライバの推奨事項、および設計を検証するために必要なテスト情報を要求する必要があります。
6mm 高速モーターを選択するための実用的なチェックリスト
小型ドライブ システム用のモーターを最終決定する前に、次のことを確認してください。
速度要件: 無負荷速度と負荷時の必要速度を区別します。
トルク要件: 定常状態のトルク、始動トルク、加速要求を推定します。
電気的互換性: 12 V 電源、ドライバーの種類、電流容量、制御方法を確認します。
機械的統合: 利用可能なスペース、取り付け、位置合わせ、負荷慣性を確認します。
熱性能: 意図したデューティ サイクルで消費電流と温度をテストします。
動作安定性:速度変動、振動、負荷変化に対する応答性を評価します。
検証データ: メーカーの動作限界および関連する性能文書を確認します。
63,000 rpm の仕様により、6 mm モーターは高速小型メカニズムとして評価する価値がありますが、適切な選択はアプリケーションの実際の動作点でモーターがどのように機能するかによって決まります。速度、トルク、電流、熱、機械的統合を総合的に評価することで、エンジニアは最終的なドライブ設計に着手する前に、より信頼性の高い決定を下すことができます。
φ6mmウルトラマイクロ ブラシレス コアレス モーター、モデル G06P-VW00-QZ-1 は、この評価用に定義された一連の速度、トルク、電圧、重量仕様を提供します。アプリケーション要件が明確に確立され、プロトタイプのテストが完了すると、エンジニアは VAXOR と協力して、それが小型ドライブ システムのニーズを満たしているかどうかを判断できます。