 店

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
コンパクトなロボット ジョイントの場合、アクチュエータのサイズを縮小することはエンジニアリング上の課題の一部にすぎません。モーター、減速機構、エンコーダー、通信インターフェース、および構造コンポーネントはすべて、トルク、位置決め精度、応答速度を犠牲にすることなく、非常に限られたスペース内で動作する必要があります。これは、すべてのグラム、すべてのミリメートルが機械設計全体に影響を与える可能性がある協働ロボットや生体模倣ジョイントでは特に重要です。
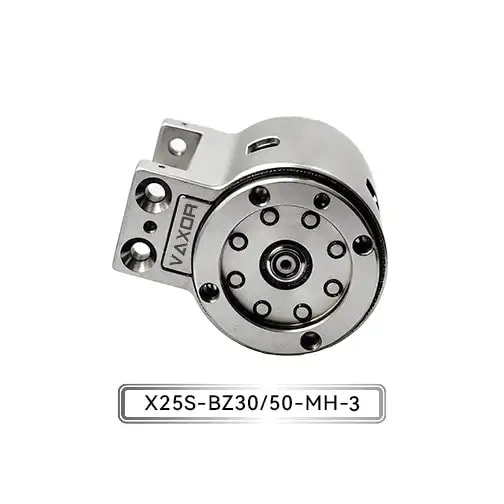
ここで、アキシャル磁束モータと小型サイクロイド減速機の組み合わせが技術的に興味深いものになります。このアーキテクチャでは、モーターとギアボックスを別個のコンポーネントとして扱うのではなく、主要な動作要素をコンパクトなジョイント モジュールに統合しています。 VAXOR のΦ25mmマイクロ ジョイント アクチュエータは、このアプローチを適用して、重量 93 ~ 103 g のコンパクトなアクチュエータで最大 1150 mNm の連続トルクと最大 1800 mNm の初期トルクを達成します。
コンパクトジョイントにおいて軸磁束構造が重要な理由
ロボットのジョイントに高トルクと小さな全体の設置面積の両方が必要な場合、従来のモーター アーキテクチャのパッケージ化が困難になることがあります。アキシャル磁束モータは異なる電磁配置を使用しており、磁束は主にモータの軸方向に沿って移動します。
マイクロ ジョイント アクチュエータの場合、このアーキテクチャは利用可能な内部スペースをより効率的に使用する機会を提供します。単にモーターを小型化することが目的ではありません。それは、制限された機械的エンベロープ内で生成できる使用可能なトルクの量を増やすことです。
Φ25mm マイクロ ジョイント アクチュエーターは、アキシャル フラックス モーター技術と最適化された電磁設計を組み合わせています。これにより、アクチュエータは、ロボットフィンガー、コンパクトな協働ロボットジョイント、生体模倣機構などの用途に必要なコンパクトな形状を維持しながら、トルク密度に重点を置くことができます。
設計者にとって、多くの場合、モーターのサイズだけよりもトルク密度の方が重要です。十分なトルクを生成できない小型アクチュエータでは、追加の機械ステージやより大型のトランスミッション システムが必要になる場合があり、システムのサイズと重量の両方が増加します。
ミニチュアサイクロイド減速機の追加機能
モーターはモーション システムの一部にすぎません。ロボットの関節は通常、モーターが直接提供できるよりも大幅に高い出力トルクを必要とするため、減速機構が不可欠です。
このアクチュエータで使用されている小型サイクロイド減速機は、30:1 と 50:1 の 2 つのギア比を提供します。これらの比率により、同じ基本的なアクチュエータ プラットフォームを異なるトルクと速度の要件に合わせて構成できます。
アプリケーションでより大きな出力速度が必要な場合は、より低い減速比を検討できますが、より高い減速比を使用すると、より大きな機械的トルクを増大させることができます。適切な選択は、ジョイントの負荷、必要な角速度、加速度プロファイル、および利用可能なモーター動作範囲によって異なります。
軸が異なれば機械的要件も大きく異なる可能性があるため、これはロボットの関節で特に役立ちます。比較的速い動きを担当する関節は、より高い外部負荷を保持する必要がある関節とは異なる優先順位を持っている場合があります。
ギアボックスを別個の外部コンポーネントとして扱うのではなく、減速機構をアクチュエータに統合することにより、モーションモジュール全体をよりコンパクトに保ち、ロボットの機械構造に統合しやすくなります。
30:1 vs 50:1: 減速比の選択
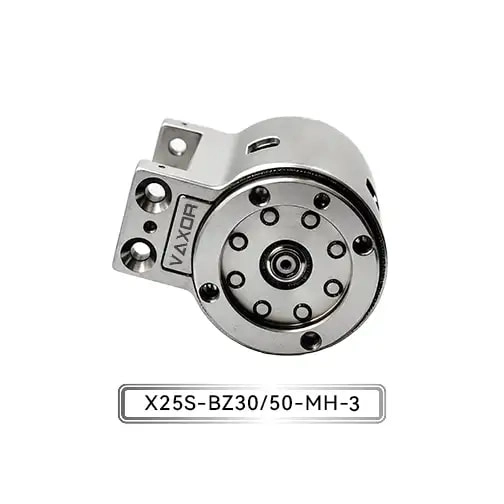
X25S-UZ/BZ30/50-MH-3 プラットフォームは、30:1 および 50:1 の削減オプションを提供します。
30:1 構成は、設計者が出力トルクと回転速度のバランスを必要とする場合に適しています。比較的低い低減レベルを維持しながら、実質的なトルク増大を実現します。
50:1 構成では、出力トルクと制御された関節の動きに重点が置かれます。これは、最大出力速度よりも高いトルクの増大が重要であるメカニズムに適しています。
ギア比だけで判断すべきではありません。設計者は、ジョイントのデューティ サイクル、負荷特性、加速要件、モーター制御戦略、機械的慣性も考慮する必要があります。
これが、統合アクチュエータ プラットフォームが開発を簡素化できる理由の 1 つです。さまざまなモーターとギアボックスの組み合わせに合わせてジョイント全体を再設計する代わりに、エンジニアは、定義されたアクチュエーター アーキテクチャ内でさまざまな構成を評価できます。
1150 mNm 連続トルクおよび 1800 mNm 初期トルク
トルク仕様は、アクチュエータが実際にどのように動作するかに応じて解釈する必要があります。
Φ25mmマイクロジョイントアクチュエータは最大1150mNmの連続トルクを提供し、初期トルクは最大1800mNmに達します。これら 2 つの図は異なる動作条件を示しており、互換性のあるものとして扱うべきではありません。
連続トルクは、通常の動作中にジョイントが機械的負荷を繰り返し動作または維持する必要がある用途では特に重要です。したがって、これは、持続的または反復的な動作を行うロボット関節のアクチュエータを評価する際の重要なパラメータとなります。
一方、初期トルクは、アクチュエータが短時間の動作または始動条件中に高いトルク レベルを生成する必要がある場合に関係します。これは、加速、負荷の変化、またはその他の過渡的な動作条件中に問題となる可能性があります。
ロボット開発者にとっては、単一の最大トルク値を考慮するよりも、両方の値を確認することで、アクチュエータの動作能力をより有益に把握できます。
関節位置フィードバック用の絶対磁気エンコーダ
コンパクトなアクチュエータには正確なフィードバックも必要です。信頼できる位置情報がなければ、ロボット コントローラーはジョイントの実際の角度位置を効果的に決定できません。
アクチュエータにはアブソリュート磁気エンコーダを使用しています。位置フィードバックが統合されていない基本的なモーターとは異なり、アブソリュート エンコーダは、制御システムが関節の角度状態を決定するために使用できる位置情報を提供します。
非接触設計は、コンパクトなアクチュエータのエンジニアリングにも関連します。磁気センシングでは、センシング要素間の物理的な接触が必要ないため、コンパクトで統合されたフィードバック アーキテクチャのサポートに役立ちます。
ロボットアプリケーションの場合、アクチュエータは閉ループモーションシステムの一部であるため、エンコーダの統合は特に重要です。モーターはトルクを生成し、減速機はそのトルクをジョイント出力に変換し、エンコーダーはコントローラーが結果として生じる動きを調整できるようにするフィードバックを提供します。
CAN FD がロボットの関節統合に関連する理由
機械的性能は統合問題の一部にすぎません。最新のロボット関節には、ロボットの制御アーキテクチャと制御およびフィードバック データを交換するための実用的な通信インターフェイスも必要です。
Φ25mmマイクロジョイントアクチュエータはCAN FD通信を使用します。 CAN FD は、適切なネットワーク条件下でより大きなデータ ペイロードとより高いデータ レートをサポートすることで、従来の CAN 通信の機能を拡張します。
複数のアクチュエータを含むロボット システムでは、通信インターフェイスがますます重要になります。エンジニアは、システム全体で関節コマンド、位置フィードバック、ステータス情報、その他の制御データを調整する必要があります。
したがって、CAN FD は、複数のコンパクトなアクチュエータが同じ制御ネットワーク内で通信する分散ロボット アーキテクチャに特に関連します。
93 ~ 103 g の重量とロボット設計への影響
93 ~ 103 g のアクチュエータは、トルク出力とともにアクチュエータの質量を制御する必要があるアプリケーション向けに設計されています。
多関節ロボット システムでは重量が特に重要になります。ロボット本体から遠く離れて取り付けられたアクチュエータは、上流の関節を動かす必要がある負荷に寄与する可能性があります。したがって、アクチュエータの質量が追加されると、他のジョイントの機械的要件に影響を与える可能性があります。
このため、アクチュエータの重量と出力トルクの関係が重要な設計上の考慮事項となります。
93 ~ 103 g の重量範囲で最大 1150 mNm の連続トルクを提供するコンパクトなアクチュエータは、エンジニアに機械的アーキテクチャを評価するための定義された性能対質量点を提供します。
協働ロボットおよび生体模倣ロボットへの応用
コンパクトな寸法、統合された減速、エンコーダフィードバック、および通信の組み合わせにより、アクチュエータはさまざまな種類のロボット機構に適しています。
協働ロボットは、その機械構造がペイロード能力と比較的コンパクトなフォームファクターのバランスを取る必要があることが多いため、コンパクトなジョイントモジュールの恩恵を受けることができます。統合されたアクチュエータにより、関節構造の内部に収容する必要がある外部コンポーネントの数も減らすことができます。
生体模倣ロボットは、別の要求の厳しい用途を提供します。人間と動物の関節は、コンパクトな構造と複数の動作条件にわたる制御された動きを組み合わせています。同様の機械的動作を再現するには、有効なトルクと応答性の高い制御を提供しながら、限られたスペースに適合できるアクチュエータが必要です。
その他の潜在的な用途には、コンパクトなロボットハンド、インテリジェント機構、精密機器、統合されたモーション制御が好まれる特殊なロボットジョイントなどがあります。
モーターテクノロジーから完全なマイクロドライブプラットフォームまで
アクチュエータの背後にあるアーキテクチャは、マイクロドライブ エンジニアリングへのより広範なアプローチを反映しています。VAXOR は、モーターを独立したコンポーネントとして開発するのではなく、モーター設計、精密製造、ロボット制御、構造設計、インテリジェント製造を組み合わせることに重点を置いています。
同社の技術ロードマップには、軸方向磁束モーター、PCB および FPCB 巻線、最適化された電磁設計、小型減速機構が含まれています。これらの技術は、高トルク密度、高速応答、一貫した生産パフォーマンスを備えたコンパクトなモーション ソリューションを開発することを目的としています。
この工学的アプローチは、アクチュエータがプロトタイプ開発から再現可能な生産に移行する場合に特に関連します。ロボット企業は、最初はジョイント アクチュエータをスタンドアロン コンポーネントとして評価するかもしれませんが、導入を成功させるには、機械的統合、制御通信、生産の一貫性、およびシステム レベルの互換性を考慮する必要があります。
ロボット関節用Φ25mmアクチュエータの選定
アクチュエータを選択する前に、エンジニアは最大トルク仕様のみに焦点を当てるのではなく、いくつかのパラメータを一緒に評価する必要があります。
まず、30:1 または 50:1 のどちらの減速が、必要な出力速度とトルクによく適合するかを判断します。次に、12 ~ 18 V の動作範囲がロボットの電源アーキテクチャに適合するかどうかを確認します。
次に、連続トルク要件をジョイントの実際の作業負荷およびデューティ サイクルと比較する必要があり、一方、初期トルクの数値は加速度および過渡負荷に関連して考慮する必要があります。
エンコーダのタイプと通信インターフェイスも重要です。絶対磁気エンコーダは閉ループジョイント制御をサポートでき、CAN FD はロボット制御ネットワークに統合するための定義された通信アプローチを提供します。
最後に、93 ~ 103 g の重量は、ロボット全体の構造に照らして評価する必要があります。関節アクチュエーターは決して孤立したコンポーネントではありません。その質量、寸法、トルク、フィードバック、通信特性はすべて、周囲の機械的および電気的設計に影響を与えます。
コンパクトなロボットモーションシステムの構築
アキシャル磁束モータと小型サイクロイド減速機の組み合わせは、最終的にはシステム統合につながります。モーターは電磁駆動を提供し、減速機は使用可能な出力トルクを増加させ、エンコーダーは位置フィードバックを提供し、CAN FDはアクチュエーターをより広範な制御システムに接続します。
X25S-UZ/BZ30/50-MH-3 構成の場合、これらの要素は、12 ~ 18 V 動作、30:1 または 50:1 の低減、最大 1150 mNm の連続トルク、最大 1800 mNm の初期トルク、および 93 ~ 103 g の重量範囲を提供するコンパクトなプラットフォームにまとめられています。
協働ロボット、生体模倣メカニズム、その他のコンパクトなロボット システムを開発するエンジニアにとって、Φ25mm マイクロ ジョイント アクチュエータは、モーター アーキテクチャ、機械的減速、センシング、通信を 1 つのモーション モジュールに統合する方法の実践例を提供します。ロボット構造の小型化と分散化が進む中、このタイプの統合マイクロドライブ アーキテクチャにより、アクチュエータの選択から関節設計の完了までのパスを簡素化できます。