 店

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
器用なロボットの場合、関節の小さな動きによってエンドエフェクターの位置に顕著な違いが生じる可能性があります。これは、ロボットハンドが小さなオブジェクトを操作したり、複数の指を調整したり、限られたスペースで制御された動きを実行したりする必要がある場合にさらに重要になります。このような用途では、ジョイントのサイズだけでは十分ではありません。アクチュエータには、正確な位置フィードバック、安定した伝達、コンパクトな機械的および電子的構造も必要です。
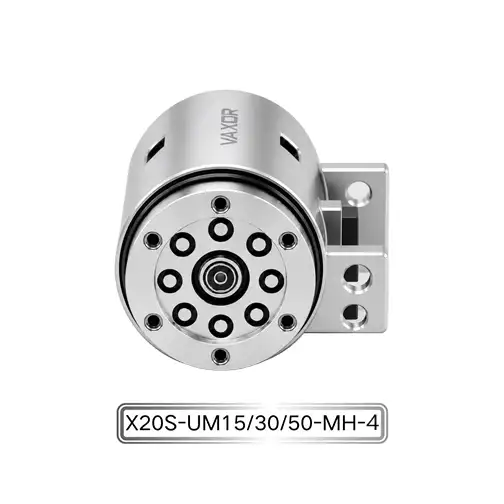
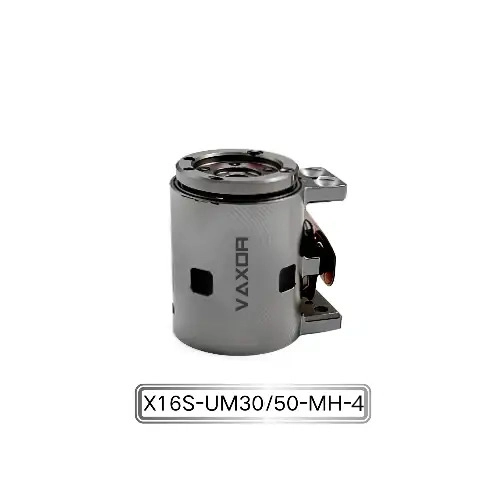
Φ16mmマイクロジョイントアクチュエータ は、このような高集積モーションシステム向けに設計されています。直径わずか 16 mm のジョイント モジュールは、小型ドライブ構造、高密度 HDI PCB 巻線技術、高精度アブソリュート磁気エンコーダを組み合わせています。角度精度は最大 0.02° に達するため、アクチュエータは器用な手や正確な関節の動きが必要なその他のコンパクトなロボット システムに適しています。
マイクロジョイントの角度精度は何によって決まるのでしょうか?
角度精度はエンコーダだけから得られるものではありません。ロボット関節の実際の動きは、モーター、減速機構、位置フィードバック システム、PCB または巻線構造、機械アセンブリ、制御アルゴリズムなど、連携して動作するいくつかの部品に依存します。
アクチュエータが非常に小さい場合、これらの関係はより要求が厳しくなります。モーターとトランスミッションのコンポーネントのための内部スペースは少なくなりますが、システムは依然として有用なトルクを生成し、信頼性の高い位置情報を提供する必要があります。
高精度エンコーダは、関節位置に関する詳細な情報を制御システムに提供できます。同時に、機械式トランスミッションは、モーターの動きを十分な一貫性を持って制御された出力の動きに変換する必要があります。
したがって、16 mm クラスのジョイント モジュールの場合、指定された角度精度を達成するには、電子、機械、制御要素を統合システムとして考慮する必要があります。
アブソリュート磁気エンコーダの役割
Φ16mmマイクロジョイントアクチュエータは、位置フィードバックにアブソリュート磁気エンコーダを使用しています。
直接的な位置情報を持たずにモーターの回転のみに依存するシステムとは異なり、エンコーダーを使用すると、コントローラーはジョイントの角度位置を監視できます。 「絶対」特性は、システムが単に増分動作をカウントするのではなく、関節の実際の位置を知る必要がある場合に特に関連します。
複数の関節が一緒に動作することが多いため、器用な手にとってこの情報は重要です。 1 つのジョイントでの小さな位置誤差が、フィンガーまたはエンドエフェクターの最終的な位置に影響を与える可能性があります。
エンコーダは、アクチュエータの非常に制約された内部スペース内に収まる必要もあります。これが、小型アクチュエータの設計が単に従来のモータの寸法を縮小するだけの問題ではない理由の 1 つです。
HDI PCB 巻線が小型化をどのようにサポートするか
アクチュエーターに採用されている特徴的な技術の一つが、高密度HDI基板巻線技術です。
従来のモーター構造では、巻線と電気接続のためにかなりの内部スペースが必要になる場合があります。 PCB ベースの巻線アプローチは、コンパクトな構造内に電磁コンポーネントを編成する別の方法を提供します。
Φ16 mm ジョイント モジュールの場合、内部スペースはエンジニアリング上の重要な制約です。モーター、減速機構、エンコーダー、PCB 構造、ハウジング、電気接続はすべて、非常に小さな体積内に収まる必要があります。
HDI テクノロジーは、高密度の回路統合をサポートし、利用可能な内部スペースの有効活用に役立ちます。このアプローチは、最適化された電磁設計と小型機械コンポーネントと組み合わせることで、コンパクトなアクチュエータ アーキテクチャに貢献できます。
単にアクチュエータを小型化することが目的ではありません。より重要な要件は、ジョイント全体のサイズを縮小しながら、有用なトルク、フィードバック精度、応答、信頼性を維持することです。
ギア比と制御された関節の動き
X16S/L-UM30/50-MH-4 モデルには、30:1 および 50:1 のギア比オプションがあります。
ギア比は、モーター速度と出力動作の関係に影響します。減速比が高いほど、より大きな出力トルクとより制御された出力動作が得られますが、適切な選択はロボットのジョイントの要件によって異なります。
たとえば、器用な手では、指の関節、手首の機構、またはその他のコンパクトな関節構造に対して異なる要件が必要になる場合があります。したがって、必要な出力トルク、動作速度、制御応答性、設置スペースなどの組み合わせに応じてアクチュエータを選定する必要があります。
2 つのギア比オプションを提供することで、ロボット設計者はアクチュエータを特定のジョイントの機械的特性に合わせる際に、より柔軟に対応できるようになります。
16 mm クラスのモジュールで 200 mNm の連続トルク
サイズの縮小は、有用な出力機能を犠牲にして行われるべきではありません。
アクチュエータは最大 200 mNm の連続トルクと最大 400 mNm の初期トルクを提供します。これらの数値は、エンジニアがモジュールが特定の関節荷重および動作プロファイルに適しているかどうかを評価するための出発点となります。
連続トルクは、関節が長期間にわたって力を維持したり繰り返し動作したりする必要がある場合に特に重要です。一方、初期トルクは、アクチュエータが特定の動作条件中により高いトルクを生成する必要がある場合に重要になることがあります。
実際のアプリケーションのパフォーマンスは、デューティ サイクル、動作電圧、減速比、機械的負荷、制御戦略、熱条件などの要因によって異なります。したがって、エンジニアは単一のトルク値を単独で使用するのではなく、完全な動作プロファイルに基づいてアクチュエータを評価する必要があります。
器用なロボットではなぜ軽量が重要なのか
アクチュエータの重量は約 24.3 ~ 26.1 g です。
この比較的低い質量は、複数のアクチュエータが同じロボット機構に統合されている場合に重要になる可能性があります。器用な手には、独立して制御される関節がいくつか含まれている場合があります。これは、個々のアクチュエータの重量がシステム全体に蓄積する可能性があることを意味します。
関節質量の削減は、ロボットの機械設計にも影響を与える可能性があります。アクチュエータの重量が軽いと、上流のジョイントによって運ばれる負荷が軽減され、支持構造の設計が簡素化される可能性があります。
これは、利用可能なスペースと総質量の両方が制限されているコンパクトなロボットハンドや高度に統合されたロボットシステムに特に関係します。
したがって、小径と軽量の組み合わせは、トルクや制御性能とは別に考慮すべき仕様ではなく、Φ16mm マイクロジョイント アクチュエータの価値提案の重要な部分です。
12V または 24V: 適切な構成の選択
アクチュエータは 12V および 24V 構成をサポートします。
適切な電圧は、ロボットの既存の電源アーキテクチャとモーター ドライバーによって決定される必要があります。設計者は、配線、配電、コントローラーの互換性、ロボット システム全体の動作条件も考慮する必要があります。
多関節ロボットの場合、複数のアクチュエータの電力要件を合わせて考慮する必要があります。したがって、選択された電圧構成は、個々のアクチュエータのみに従って選択されるのではなく、システムレベルの電気設計と互換性がある必要があります。
この種の初期段階の互換性チェックは、機械構造がすでに完成した後の電源および制御システムの再設計を回避するのに役立ちます。
コンパクトモーションコントロール用SPI通信
アクチュエータはSPI通信を使用します。
高度に統合されたロボット システムでは、ジョイント モジュールがロボットのコントローラーおよびフィードバック アーキテクチャと連動する必要があるため、通信インターフェイスはアクチュエーターの選択の重要な部分です。
SPI は、コンパクトな電子制御システムに統合できる直接デジタル通信アプローチを提供します。多関節アプリケーションでは、エンジニアは通信アーキテクチャが個々のアクチュエーター、コントローラー、センサー、その他の電子コンポーネントをどのように接続するかを検討する必要があります。
正確な通信実装はシステム アーキテクチャによって異なりますが、設計プロセスの最初に SPI 互換性を確認することで、アクチュエータが意図した制御プラットフォームに適合することを確認できます。
16mmジョイントモジュールが使用できる場所
コンパクトなアクチュエータは、従来のモータと減速機のアセンブリが多くのスペースを占める場合に特に役立ちます。
潜在的な用途には、器用なロボットハンド、コンパクトなロボットジョイント、高度に統合されたロボット機構、精密機器、インテリジェント機器、およびアクチュエータの体積が制限されているその他のシステムが含まれます。
器用な手では、指や手のひら内に複数の小さな関節を配置できます。他のロボット機構では、コンパクトなアクチュエータは、エンジニアが限られた機械的エンベロープ内により多くの動作軸を配置するのに役立ちます。
アプリケーションは、必要なトルク、ジョイント速度、精度、デューティ サイクル、電圧、通信インターフェイス、および機械的取り付け条件に従って評価する必要があります。
VAXOR のマイクロドライブ技術へのアプローチ
VAXOR は2024 年に設立され、中国の蘇州に本社を置いています。同社は、ロボット、医療機器、精密機器、インテリジェント機器向けのマイクロジョイントアクチュエーターと超マイクロコアレスモーターを開発しています。
その技術的アプローチは、アキシャル磁束モーター技術、PCB/FPCB 巻線、最適化された電磁設計、小型減速機構、精密製造を組み合わせたものです。目標は、小型、高性能、高速応答、スケーラブルな生産など、コンパクトなドライブ システムの中核要件に対処することです。
同社の学際的な研究開発チームは、モーター設計、精密製造、構造設計、ロボット制御、インテリジェント製造をカバーしています。そのエンジニアリング能力は、プロトタイプの検証およびパイロット生産からバッチ納品まで拡張されており、これはマイクロドライブ設計を研究開発から実用的な展開に移行させる顧客にとって重要です。
マイクロジョイントアクチュエータを選択する前にエンジニアが確認すべきこと
小型アクチュエータをロボットのジョイントに組み込む前に、エンジニアは外径以外のことも評価する必要があります。
主な考慮事項は次のとおりです。
要求される角度精度と位置フィードバック方法
連続トルクとピークトルクの要件
必要なギヤ比
関節動作速度
設置可能スペース
アクチュエータの総重量
電源電圧
通信インターフェース
デューティサイクルと熱条件
機械的な取り付けと統合の要件
1 つのパラメータを変更すると他のパラメータの要件に影響を与える可能性があるため、これらの要素を一緒に評価する必要があります。
たとえば、ジョイントの数が増えると、重量と全体の体積がより重要になる場合があります。高精度ロボットハンドではエンコーダフィードバックや角度精度を重視する場合もあれば、トルク密度や応答速度を重視する機構もあります。
よりコンパクトなロボットモーションシステムの構築
高度に統合されたロボットの開発により、出力と制御性能を放棄することなくアクチュエータの設計がより小型化されています。 16 mm ジョイント モジュールは、非常に限られたスペース内でモーター技術、トランスミッション、位置検出、電子機器、機械的パッケージングを組み合わせる必要があります。
0.02°の角度精度、絶対磁気エンコーダ、HDI PCB巻線技術、30:1または50:1のギア比、最大200 mNmの連続トルク、24.3~26.1 gの重量を備えたΦ16mmマイクロジョイントアクチュエータは、コンパクトなサイズと正確なジョイント制御を同時に考慮する必要があるアプリケーションに最適です。
器用な手や高度に統合されたロボット機構に取り組むロボット開発者にとって、システム設計段階でこれらの仕様を評価することは、小型ジョイントモジュールが必要なモーションアーキテクチャに適しているかどうかを判断するのに役立ちます。