 店

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
ロボットの小型化と統合化が進むにつれて、各動作コンポーネントに利用できるスペースは縮小し続けています。これにより、実際的な工学上の問題が生じます。アクチュエータが非常に限られた機械的エンベロープに収まる必要がある場合、ロボットはどのようにして十分な関節トルクを生成できるのでしょうか?
コンパクトなロボット関節の場合、モーターのサイズを小さくすることは解決策の一部にすぎません。アクチュエータには、効率的な電磁構造、適切な減速機構、位置フィードバック、および意図したデューティ サイクルに十分な熱的および機械的能力も必要です。
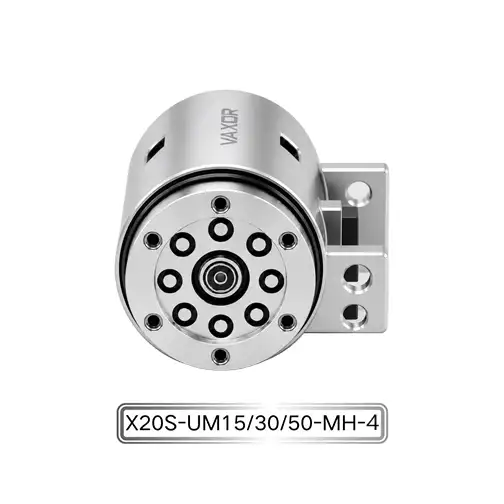
Φ20mmマイクロ ジョイント アクチュエーターは、 コンパクトなΦ20mm × 20mm のフォーム ファクターとアキシャル フラックス モーター アーキテクチャでこの課題に対処します。フラッグシップ X20 は、約 37.2 ~ 41.6 g の重量を維持しながら、最大 450 mNm の連続トルクと最大 800 mNm の初期トルクを提供できます。
ジョイントモジュールにとって 20 mm が重要なサイズである理由
Φ20mm × 20mm のエンベロープには、完全なジョイント アクチュエータに通常必要なコンポーネントを配置する余地がほとんどありません。
実際のジョイントモジュールには、モーター、減速機構、エンコーダー、PCB または巻線構造、ベアリング、ハウジング、電気接続、およびその他の機械要素を収容する必要がある場合があります。 1 つのコンポーネントのサイズを大きくすると、ジョイントのアーキテクチャ全体に影響を与える可能性があります。
これは多軸ロボットでは特に重要になります。複数のアクチュエータが近くに設置されている場合、各ジョイントが占めるスペースは、指、腕、またはその他の関節構造のサイズに直接影響します。
したがって、X20 は、単なる小型のスタンドアロン モーターではなく、統合されたジョイント モジュールとして設計されています。駆動系と減速機構をΦ20mm×20mmの設置面積内に収めたコンパクトな構造です。
目的は、はるかに大きなジョイント ハウジングを必要とせずに、有用な出力トルクを提供することです。
アキシャル磁束モータのアーキテクチャがトルク密度をどのようにサポートするか
X20 の背後にある重要なテクノロジーの 1 つは、アキシャル フラックス モーター アーキテクチャです。
従来のモーター設計では、磁束と能動成分は放射状の幾何学形状に従って配置されます。アキシャルフラックスモーターは異なる電磁構成を使用しており、特定のアプリケーションに対してよりコンパクトなフォームファクターを提供できます。
小型関節アクチュエータの利点は、単にモータの物理的形状だけではありません。モーターのアーキテクチャは、利用可能な容積を効率的に利用するために、トランスミッションおよび機械ハウジングと連携する必要があります。
X20 は、超コンパクトな設置面積を維持しながら、従来の設計よりも 30% 以上高いトルク密度を実現するように設計されています。
トルク密度は、アクチュエータのサイズ制限が厳しい場合に特に関係します。エンジニアは、モーターが生成できるトルクの大きさだけを問うのではなく、特定の体積または重量の範囲内でどのくらいのトルクを生成できるかを考慮する必要があります。
コンパクトなロボットの場合、これは絶対モーター出力単独よりも有用な設計パラメータになる可能性があります。
450 mNm の連続トルクをコンパクトなパッケージに収める方法
X20 は、最大 450 mNm の連続トルクを提供します。
Φ20mmクラスのジョイントモジュールの場合、この出力と減速比、使用電圧、デューティサイクル、機械的負荷を考慮する必要があります。
継続的なトルクは、単に短時間の力を発生させるだけでなく、関節が負荷を維持したり、繰り返しの動きを実行したりする必要がある場合に特に重要です。
たとえば、ロボットの関節では、機構の位置決めを繰り返したり、物体を保持したり、抵抗に抗して移動したりする必要がある場合があります。このような場合、短時間のピーク値よりも連続トルク仕様の方が参考になります。
X20 は、最大 800 mNm のイニシャル トルクも提供します。このより高い初期出力は、アプリケーションと制御戦略に応じて、動作の開始時に追加のトルクを必要とする動作条件に関連する可能性があります。
エンジニアは、最大トルク値を普遍的な動作条件として扱うのではなく、実際の負荷プロファイルを評価する必要があります。
ミニチュア減速機の役割
モーター自体はトルク発生システムの一部にすぎません。
X20 は、小型減速機構を使用してモーター出力を必要な関節の動きに変換します。選択可能なギア比は 15:1、30:1、および 50:1 です。
比率が異なると、出力速度とトルクの組み合わせも異なります。より高い出力速度が必要な場合は、比率を低くすることが適していますが、比率を高くすると、機械的利点が大きくなり、出力の動作がより制御されます。
このため、ギア比の選択がアクチュエータ統合の重要な部分となります。
ロボット ハンド、コンパクトなロボット アーム、またはその他の多関節機構には、各関節で異なる要件がある場合があります。設計者は、特定のジョイントに高速な動作が必要なのか、より高い出力トルクが必要なのか、あるいはその 2 つのバランスが必要なのかを検討する必要があります。
3 つの利用可能なギア比オプションにより、システム設計者はさまざまな機械的要件に合わせてΦ20mm マイクロ ジョイント アクチュエータを構成する際に、より柔軟な対応が可能になります。
さまざまなシステムに対応する 12V、24V、および 48V オプション
X20 は 12V、24V、および 48V 構成をサポートします。
電圧の選択は、アクチュエータ単体ではなく、ロボット全体の電気アーキテクチャに基づいて行う必要があります。
マルチジョイント システムの場合、設計者は利用可能な電源、モーター ドライバー、配線、コントローラーの互換性、および同時に動作するアクチュエーターの数を考慮する必要があります。
すでに 24V 電源アーキテクチャを中心に設計されているシステムは、別の電圧レベルを導入するよりも、互換性のあるアクチュエータ構成を使用することでメリットが得られる場合があります。他のアプリケーションでは、システム設計に応じて 12V または 48V の方が適切な場合があります。
電圧の互換性を早期にチェックすると、ロボット開発の後の段階での電源および制御アーキテクチャへの不必要な変更を防ぐことができます。
複数のジョイントを使用する場合は重量が重要です
X20 の重量は約 37.2 ~ 41.6 g です。
一見、数グラムの違いは小さいように見えます。ただし、ロボットに複数の作動ジョイントが含まれている場合、その効果はより顕著になります。
たとえば、ロボット ハンドは、複数の指にわたっていくつかの関節モジュールを使用する場合があります。多軸機構では、同じ機械構造に沿って複数のアクチュエータを配置することもできます。
アクチュエータの総質量は移動負荷の一部になります。
ジョイントの重量が軽いと、上流の機構への負荷が軽減され、設計者がよりコンパクトな支持構造を構築できる可能性があります。これが、軽量ロボット システム用のアクチュエータを選択する際に、トルク対重量とトルク密度の考慮が重要である理由の 1 つです。
関節位置フィードバック用の絶対磁気エンコーダ
X20 にはアブソリュート磁気エンコーダが統合されています。
エンコーダは制御システムに位置フィードバックを提供し、コントローラがジョイントの角度位置を監視できるようにします。コンパクトなロボット機構では、複数の関節の動きを調整する必要があるため、信頼性の高い位置情報が不可欠です。
アブソリュートエンコーダは、既知の基準点からの増分移動の追跡のみに依存するのではなく、直接的な位置情報を提供できます。
ロボット ハンド、コンパクト マニピュレータ、その他の多軸システムなどのアプリケーションの場合、このタイプのフィードバックは、より制御された関節動作をサポートできます。
エンコーダも、同じコンパクトな機械的エンベロープ内に収まる必要があります。したがって、小型アクチュエータにセンシングを統合するには、最初から電気的設計と機械的設計の両方を考慮する必要があります。
コンパクトなジョイントシステムでの SPI 通信
アクチュエータはデジタル制御とデータ交換に SPI 通信を使用します。
多関節ロボットの場合、通信インターフェイスはコントローラーおよび電子アーキテクチャ全体と互換性がある必要があります。設計者は、個々のアクチュエータがどのように接続されるか、データがどのように交換されるか、制御システムが複数のジョイントをどのように調整するかを考慮する必要があります。
SPI はコンパクトな組み込み制御システムに統合できるため、アクチュエータがローカル コントローラまたは他の電子アーキテクチャと直接通信する必要があるアプリケーションに適しています。
アクチュエータを選択する前に、エンジニアは電圧、機械的寸法、エンコーダの要件とともに通信の互換性を確認する必要があります。
20 mm フォームファクタで実現できること
コンパクトなジョイント モジュールは、従来のモーターと減速機の組み合わせではスペースが多すぎる用途に役立ちます。
潜在的な用途には、器用なロボット ハンド、コンパクトなロボット アーム、軽量の多関節機構、医療機器、精密機器、インテリジェント機器、その他の高度に統合された機械が含まれます。
Φ20mm × 20mm のサイズは、複数のジョイントを近接して配置する必要がある場合に特に重要です。エンジニアは、個別のモーターとギアボックスの周りに大きな外部ハウジングを設計する代わりに、より統合されたジョイント アーキテクチャを使用して作業できます。
これにより、機械的なパッケージングが簡素化され、複数の動作軸にスペースを割り当てることが容易になります。
したがって、Φ20mmマイクロジョイントアクチュエータは直径20mmだけで定義されるものではありません。その価値は、コンパクトな寸法とトルク出力、低減、フィードバック、通信、統合された機械設計を組み合わせることで生まれます。
VAXOR のコンパクト モーション システムへのアプローチ
VAXOR は2024 年に設立され、中国の蘇州に本社を置いています。同社は、ロボット、医療機器、精密機器、インテリジェント機器向けのマイクロジョイントアクチュエーターと超マイクロコアレスモーターを開発しています。
その技術ロードマップは、コンパクトなサイズ、高性能、およびスケーラブルな生産に焦点を当てています。同社は、アキシャル磁束モーター、PCB/FPCB 巻線、最適化された電磁設計、小型減速機構を組み合わせて、高出力密度と高速応答を備えたマイクロドライブ ソリューションを開発しています。
VAXOR の学際的なエンジニアリング チームは、モーター設計、精密製造、構造設計、ロボット制御、インテリジェント製造をカバーしています。その開発プロセスは、プロトタイプの検証からパイロット生産、バッチ納品まで多岐にわたります。
このエンジニアリング アプローチは、実験室でのプロトタイプを超えて、小型アクチュエータを再現可能なロボット製品に統合する必要があるお客様にとって重要です。
エンジニアは小型高トルクアクチュエータをどのように評価すべきか
小型アクチュエータは直径のみに基づいて選択しないでください。エンジニアは、ジョイントの完全な動作要件を評価する必要があります。
重要な要素には次のようなものがあります。
設置可能スペース
必要な連続トルクと初期トルク
希望のギア比
ジョイント速度要件
動作電圧
エンコーダの種類
通信インターフェース
アクチュエータの重量
デューティサイクル
熱条件
機械的な取り付け要件
たとえば、50:1 の減速比を選択すると、15:1 の構成とは異なる出力特性が得られる場合があります。同様に、48V アクチュエータ構成を選択するには、12V システムとは異なる電源およびドライバ アーキテクチャが必要になる場合があります。
したがって、最適な構成は単一の仕様ではなく、アクチュエータの使用方法によって決まります。
サイズ、トルク、統合のバランスをとる
小型ロボット工学の課題は、単にすべてのコンポーネントを小さくすることではありません。有用な関節アクチュエータは、限られた機械的スペースに適合しながら、十分な出力能力を維持する必要があります。
X20 は、アキシャル磁束モータ アーキテクチャ、小型減速機構、統合アブソリュート磁気エンコーダ、コンパクトな機械的パッケージングを通じてこの問題に取り組みます。
Φ20mm × 20mm の設置面積、最大 450 mNm の連続トルク、最大 800 mNm の初期トルク、3 つのギア比オプション、3 つの電圧構成、および重量 37.2 ~ 41.6 g を備えたΦ20mm マイクロ ジョイント アクチュエータは、高度に統合されたモーション システムを目的とした寸法と出力特性の組み合わせを提供します。
コンパクトなロボット ジョイントを開発するエンジニアにとって重要な問題は、単にモーターが 20 mm に収まるかどうかではありません。完成したアクチュエータが、同じ限られたスペース内で必要なトルク、フィードバック、伝達、および制御機能を提供できるかどうかが重要です。そこで、一体型Φ20mmマイクロジョイントアクチュエーターがコンパクトなロボット設計の実用的なオプションとなり得るのです。