 店

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
-
2026.10.10
15:1、30:1、または 50:1?適切なマイクロアクチュエータのギア比の選択
ロボット ジョイントのギア比の選択は、単に出力トルクを最大化するだけではありません。
詳細を見る
-
2026.10.09
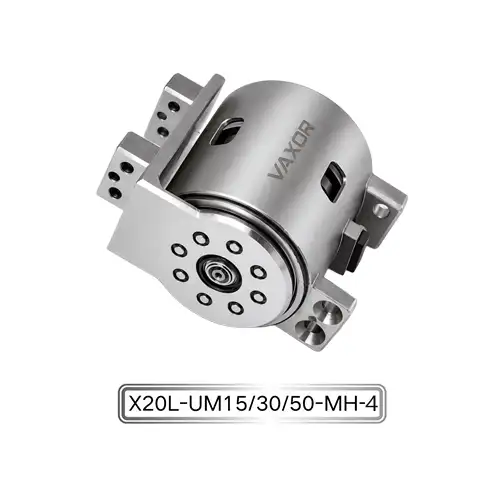
器用な手指関節のためのマイクロジョイントアクチュエータの選択
器用なロボットハンドを設計するには、モーターを狭いスペースに取り付けるだけでは不十分です。
詳細を見る
-
2026.10.08
6mm モーターで 63,000 RPM: 小型ドライブ負荷に合わせた速度
小型ドライブシステムでは、限られた設置スペース内で高い回転速度を達成することは、エンジニアリング上の課題の一部にすぎません。
詳細を見る
-
2026.09.23
アキシャルフラックスモーター + サイクロイド減速機: Φ25mm ジョイントアクチュエーターのアーキテクチャ
コンパクトなロボット ジョイントの場合、アクチュエータのサイズを縮小することはエンジニアリング上の課題の一部にすぎません。
詳細を見る