 店

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
コンパクトな医療機器の設計には、多くの場合、利用可能なスペースと必要な機械的性能の間の難しいトレードオフが伴います。ハンドヘルド診断機器、小型サンプリング機構、またはコンパクトな流体制御装置には、装置全体のサイズや重量を増加させることなく可動コンポーネントを駆動するための小型モーターが必要な場合があります。このようなアプリケーションでは、わずか数ミリメートルの追加スペースでも、筐体、内部レイアウト、バッテリー容量、組み立ての容易さに影響を与える可能性があります。
したがって、外形寸法を超えてモータを選択する必要があります。エンジニアは、動作速度、利用可能なトルク、電源、熱的挙動、および被駆動機構によって課される負荷を考慮する必要があります。ハウジング内に収まるモーターでも負荷がかかった状態で必要な速度を維持できない場合、設計上の問題は解決されません。
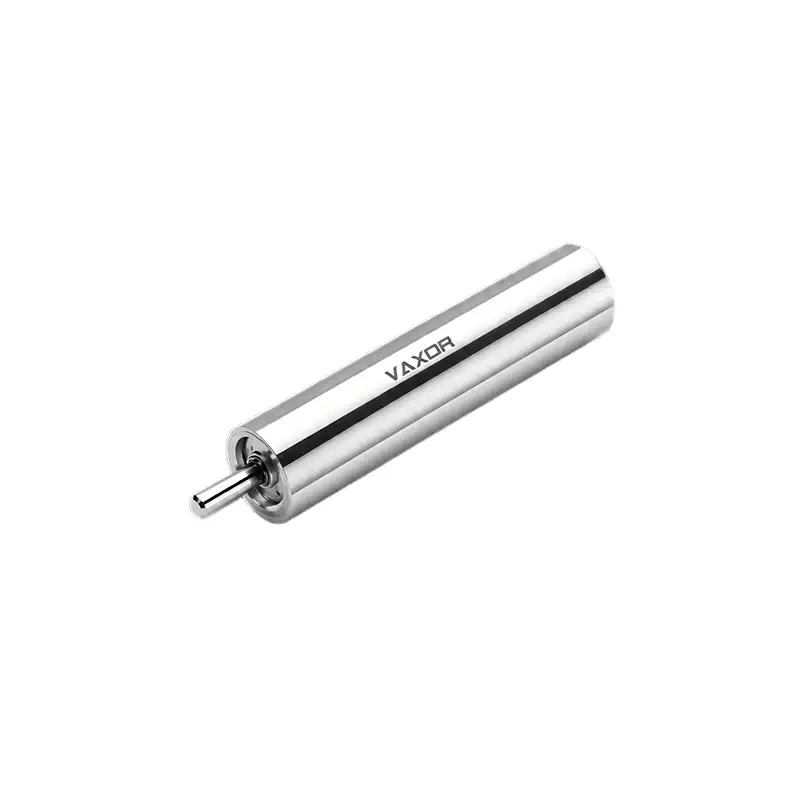
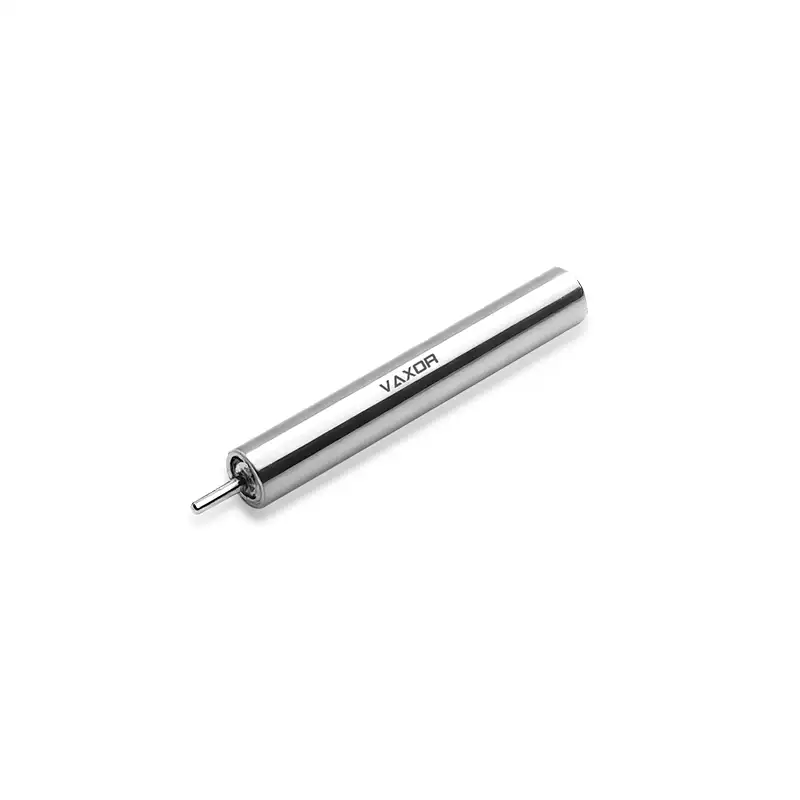
φ4mm超小型ブラシレスコアレスモーターは、設置スペースが非常に限られた用途向けに設計されています。直径わずか 4 mm なので、コンパクトな医療機器、精密機器、その他の小型機器に潜在的な駆動オプションを提供します。このタイプのモーターが特定の設計に適合するかどうかを判断するには、エンジニアは機構の実際の動作要件から始めて、現実的な条件下でモーターの性能を評価する必要があります。
モーターを選択する前に機械的要件を定義する
最初のステップは、モーターが何を動かす必要があるかを特定することです。医療機器には、小型回転部品、位置決めアセンブリ、小型ポンプ、精密調整システムなど、幅広い機構が組み込まれています。それぞれが、速度、トルク、動作サイクル要件の異なる組み合わせを作成します。
たとえば、小型位置決め機構は限られた角度にわたって制御された動作を必要とする場合がありますが、回転アセンブリは作業サイクル全体にわたって比較的安定した速度を維持する必要がある場合があります。頻繁に起動および停止するメカニズムには、継続的に実行されるメカニズムとは異なる要件が必要になる場合もあります。
モーターの仕様を比較する前に、次のパラメータを文書化してください。
意図された機械的負荷の下で必要な出力速度。
摩擦に打ち勝って機構を動かすために必要なトルク。
予想される動作期間と始動/停止サイクルの頻度。
取り付け可能な直径、長さ、取り付けスペース。
許容される供給電圧と消費電流。
デバイス全体の許容可能な温度上昇とノイズ レベル。
これらの要件は、エンジニアが宣伝されている最高速度のみに基づいてモーターを選択するのではなく、現実的な動作点を確立するのに役立ちます。
モーターのシャフト出力と完全な機構の性能を区別することも重要です。ベアリング、カップリング、ギア、シール、その他のトランスミッションコンポーネントは、摩擦や損失を引き起こす可能性があります。アプリケーションで減速機構を使用する場合、結果として得られる出力速度とトルクは、モーターのシャフト仕様から直接推測するのではなく、被駆動コンポーネントで評価する必要があります。
医療機器の設計において 4mm モーターが重要な理由
モーターの直径を小さくすると、狭いハウジングや高密度のアセンブリにドライブを組み込むことが容易になります。これは、医療機器が同じ筐体内にセンサー、電子制御基板、コネクタ、バッテリー、機械部品を収容する必要がある場合に特に関係します。
モーターが小型であれば、設計者は可動機構の周囲にコンポーネントを配置する際の柔軟性も高まります。ただし、モーターのサイズを小さくしても、デバイス全体の性能が自動的に向上するわけではありません。モーターは依然としてアプリケーションの負荷と速度の要件を満たす必要があり、その取り付け配置は十分な機械的サポートを提供する必要があります。
φ4mm 超極細ブラシレスコアレスモーター、モデル G04P-VW00-QZ-1 の規定重量は 1.7 g、定格電源電圧は 6 V です。これらの特性により、重量とスペースに制約のある設計における事前評価に適しています。
機械的な統合の際、エンジニアは、長さ、シャフトの寸法、取り付け要件、接続されたコンポーネントの周囲のクリアランスなど、モーターの全範囲を考慮する必要があります。直径だけでは、モーターが特定のアセンブリに適合するかどうかを確認するのに十分ではありません。
設計者は、モーターがどのようにサポートされているかも評価する必要があります。非常に小型のモーターでは、不要な動きを防ぎ、ハウジングやシャフトに過度の機械的ストレスが伝わるのを避けるために、慎重に設計されたホルダーまたは取り付けインターフェイスが必要になる場合があります。
動作速度を実際の作業負荷に合わせる
多くの場合、エンジニアが小型モーターを選択する際に最初に比較する仕様の 1 つは速度です。ただし、無負荷速度と公称速度は異なる動作条件を表します。
無負荷速度は、シャフトに外部の機械的負荷がかからずにモーターが動作するときに測定されます。モーターが機構を駆動すると、負荷と内部損失に打ち勝つためにトルクが必要となるため、動作点が変化します。
公称速度は、メーカーの定格方法に基づく指定された動作条件を表します。正確なテスト条件を確認する必要がありますが、動作中のデバイスのパフォーマンスを見積もる場合、一般に無負荷速度よりも役立ちます。
G04P-VW00-QZ-1 の場合、指定された無負荷速度は 55,000 rpm ですが、公称速度は 30,000 rpm です。この区別は、医療機器が負荷の下で反復可能な動作を必要とする場合に重要になります。
小型機構が通常の動作中に定義された速度で回転する必要があると仮定します。エンジニアはまず、必要な速度がモーターの公称動作範囲と互換性があるかどうかを判断する必要があります。次に、トランスミッションによって生じる速度低下と、負荷の変化によって生じる変動を考慮する必要があります。
ギアボックスなどの減速機構を使用する場合、出力速度は減速比と伝達損失によって決まります。したがって、被駆動コンポーネント自体の動作が非常に遅い場合でも、高いモーター速度が役立つ場合があります。
重要なのは、仕様書に記載されている最高の数値だけではなく、アプリケーション レベルで必要な速度に基づいてモーターを選択することです。
選択を確定する前にトルクを評価する
モーターが目標速度に達する能力は、意図した負荷を移動できるかどうかを確立するものではありません。機械出力は速度の両方に依存するため、トルクは速度とともに評価する必要があります。
φ4mmモータの定格トルクは0.38mN・m、失速トルクは0.76mN・mです。これらの値は、メーカーの定格条件に従って解釈される必要があります。
公称トルクは、通常の動作を評価するためのより適切な開始点です。失速トルクは、指定された試験条件下での固定ローターに関連するトルクを表します。継続的な動作能力として扱うべきではありません。
実際には、モーターは、摩擦、機械的接触、アプリケーションによって課せられる負荷など、被駆動機構の複合抵抗を克服する必要があります。モーターが目的の動作点で供給できるトルクよりも多くのトルクが機構に必要な場合、設計の動作が遅くなったり、始動に失敗したり、過剰な電流要求が発生したりする可能性があります。
エンジニアは、機構に必要なトルクを推定し、それをモーターの動作データと比較することから始めます。システムが静止しているときは摩擦と機械抵抗が異なる可能性があるため、開始条件も考慮する必要があります。
必要なトルクがモーターの利用可能な能力を超える場合、考えられる調整には、摩擦の低減、機構の形状の変更、必要な加速度の低下、または適切なトランスミッションの導入などが含まれます。このような変更は、利用可能なスペースとデバイス全体への影響に照らして評価する必要があります。
電気的互換性と電流需要を確認する
小型モーターは、それに電力を供給し制御する機器の電気的制限内で動作する必要があります。電圧の互換性は最初のチェックにすぎません。エンジニアは、現在の需要を推定し、ドライバーと電源が意図した動作条件をサポートできることを確認する必要もあります。
G04P-VW00-QZ-1は規定電圧6Vで動作し、トルク定数は0.82mN・m/Aです。トルク定数は、適用される規約および動作条件下でのモーター電流と電磁トルクの関係を表します。
単純化した推定として、必要な電磁トルクに関連する電流は、そのトルクをトルク定数で割ることによって計算できます。たとえば、理論上のトルク 0.20 mN・m は、規定のトルク定数を使用すると約 0.24 A に相当します。
この計算は出発点であり、モーターの電流消費を完全に予測するものではありません。実際の性能は、巻線抵抗、電気損失、回転速度、ドライバー、機械的負荷にも依存します。エンジニアは、メーカーの性能曲線と電気データを使用して、予想される動作点を確認する必要があります。
ドライバーは、始動動作とローターのストール状態についても評価する必要があります。モーターが指令通りに回転できない場合、電流や発熱が大きくなる場合があります。適切な電流制限と障害処理は、モーターと周囲の電子機器の保護に役立ちます。
バッテリー駆動の医療機器の場合、電気的評価には公称電圧だけでなく、予想される動作サイクルも含める必要があります。繰り返しの起動、負荷の変化、長時間の動作はすべて、エネルギー消費とバッテリー要件に影響を与える可能性があります。
小さな筐体内の熱挙動を考慮する
モーターをコンパクトな筐体内に取り付ける場合、熱管理が重要な設計上の問題になる可能性があります。小型デバイスは放熱できる表面積が限られていることが多く、近くのセンサー、バッテリー、接着剤、電子部品には独自の温度制約がある場合があります。
発生する熱の量は、電流、巻線抵抗、動作速度、機械的負荷、デューティ サイクルなどの要因によって異なります。したがって、短期間のテストでは良好に動作したモーターでも、繰り返しまたは長時間動作すると動作が異なる場合があります。
熱検証は、意図した用途を反映する必要があります。エンジニアは、予想される負荷と動作サイクルを使用して代表的なエンクロージャ内のモーターをテストし、温度の経時的な監視を行うことができます。組み立てられたデバイスは、露出したモーターとは異なる方法で熱を放散する可能性があるため、評価には取り付け材料と近くのコンポーネントの影響を含める必要があります。
温度が設計限界を超えて上昇した場合、チームはデューティ サイクルの低減、動作点の調整、熱経路の改善、または機械的負荷の再検討が必要になる場合があります。
医療機器の開発では、完成した製品の要件とその使用目的に応じて温度制限を設定する必要があります。モーターのコンパクトなサイズだけでは、完成したデバイスが特定の安全要件または規制要件を満たしていることを証明するものではありません。
騒音、振動、機械的統合を考慮する
医療機器や精密機器には、スムーズで予測可能な動きが必要な場合があります。アプリケーションによっては、不要なノイズや振動がユーザー エクスペリエンス、測定の安定性、または近くのコンポーネントの動作に影響を与える可能性があります。
これらの特性はアセンブリレベルで評価する必要があります。モーターの取り付け、シャフトの位置合わせ、ベアリングのサポート、カップリングの設計、回転コンポーネントのバランスはすべて、最終結果に影響を与える可能性があります。
適切に設計された取り付けインターフェイスにより、位置合わせが維持され、不要な動きのリスクが軽減されます。必要に応じて、被駆動機構の摩擦、バックラッシュ、機械的共振もチェックする必要があります。
モーターを精密位置決めシステムで使用する場合、エンジニアはモーター速度の安定性と完全な機構の位置決め性能を区別する必要があります。モーターの仕様は、システムレベルの位置決め精度を独立して確立するものではありません。
φ4mm超極細ブラシレスコアレスモーターは、ドライバー、トランスミッション、取り付け構造、制御戦略と合わせて性能を評価することで、そのようなシステムの一部として評価することができます。
開発チームにとって、プロトタイプのテストは、最終的な筐体および製品設計に取り組む前に統合の問題を特定するための実用的な方法です。
代表的なプロトタイプでモーターを検証する
仕様シートは利用可能なオプションを絞り込むのに役立ちますが、最終的な決定は、使用目的を表す条件下でのテストに基づいて決定する必要があります。
有用な検証計画は、いくつかの領域をカバーする必要があります。
負荷時の速度: 機構が必要な動作速度に達し、それを維持していることを確認します。
トルク能力: モーターが予想される機械抵抗に対して確実に始動し、動作することを確認します。
消費電流: 起動時、通常動作時、および要求の厳しい負荷条件時の電流を測定します。
熱パフォーマンス: 代表的な動作サイクル中の温度を監視します。
機械的動作: 振動、シャフトのアライメント、取り付けの安定性、カップリングの性能を確認します。
信頼性: 製品の開発段階に応じて、繰り返し開始、停止、および動作サイクルをテストします。
デバイスのサイズに厳しい制限がある場合、テストではオープン ベンチ セットアップではなく、代表的なエンクロージャを使用する必要があります。これは、初期のモーターテストでは現れない可能性のあるパッケージング、配線、熱、および機械的問題を明らかにするのに役立ちます。
検証計画には、デバイスの意図された動作環境と該当する製品要件も反映する必要があります。医療用途では、モーターの仕様だけでは確立できない追加のシステムレベルの安全性、信頼性、規制評価が必要になる場合があります。
マイクロドライブテクノロジーパートナーとの連携
超小型モーターの選択には、多くの場合、機械設計、電気工学、製造、システム統合の間の調整が含まれます。初期の技術的な議論は、寸法要件、負荷条件、動作サイクル、および適合性を確認するために必要なデータを明確にするのに役立ちます。
2024 年に設立され、中国の蘇州に本社を置くVAXOR は、ロボット、医療機器、精密機器、インテリジェント機器向けのマイクロ ジョイント アクチュエーターと超マイクロ コアレス モーターを開発しています。その技術的アプローチは、モーター設計、精密製造、構造工学、制御の専門知識を組み合わせています。
VAXOR の開発作業には、アキシャル磁束モータ技術、PCB/FPCB 巻線、最適化された電磁設計、および小型減速機構が含まれます。同社は、プロトタイプの検証やパイロット生産からバッチ納品に至るまで、エンジニアリングの実装にも重点を置いています。
機器開発者にとって最も役立つ出発点は、利用可能なスペース、動作電圧、目標速度、必要なトルク、デューティ サイクル、熱制約などのアプリケーション要件を明確に提供することです。これらの詳細により、特定のモーター構成が適切かどうか、またどのような追加テストが必要かを評価することが容易になります。
結論
コンパクトな医療機器用のモーターを選択するには、サイズ、速度、トルク、電力需要、熱挙動、機械的統合のバランスが必要です。利用可能なスペースに適合するモーターは、実際の動作負荷の下でも要求される性能を発揮する必要があります。
φ 4 mm 超マイクロ ブラシレス コアレス モーター、モデル G04P-VW00-QZ-1 は、直径 4 mm、動作電圧 6 V、無負荷回転数 55,000 rpm、公称回転数 30,000 rpm、公称トルク 0.38 mN・m、重量 1.7 g を備えています。これらの仕様は、スペースに制約のある医療機器や精密機器のモーターを評価するための有用な出発点となります。
動作要件を早期に定義し、負荷時のモーターの速度とトルクを確認し、代表的なプロトタイプで電気的、熱的、機械的性能を検証することで、エンジニアはより多くの情報に基づいた選択を行うことができます。 VAXOR は、1 ミリメートル単位のスペースが重要となるコンパクトな機器に取り組む開発チームに、超マイクロ モーターおよびマイクロ ドライブ ソリューションを提供します。