 店

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
人型ロボットの肘関節は、物体を持ち上げるだけではありません。前腕の重量を支え、腕が伸びたときにコントロールを維持し、移動中にスムーズに加速し、積載量の変化に一貫して応答する必要があります。これらの要件により、特に利用可能な設置スペースとアームの総重量が限られている場合には、アクチュエータのサイジングがロボット アーム設計の重要な部分となります。
最大トルク定格のみに基づいてアクチュエータを選択すると、ドライブのサイズが小さすぎたり、不必要な重量が発生したり、動作性能が低下したりする可能性があります。エンジニアは、適切な駆動構成を選択する前に、アームの形状、質量の分布、意図する移動速度、および各操作の時間を考慮する必要があります。
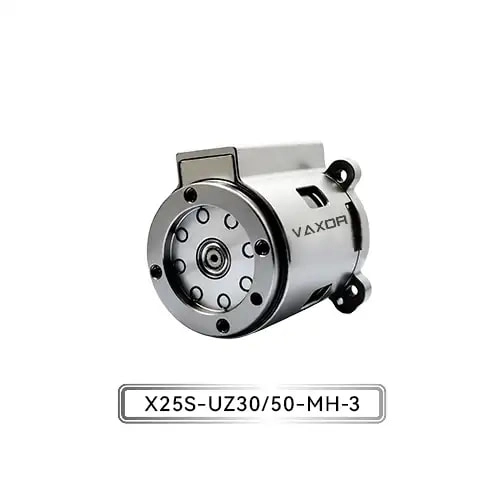
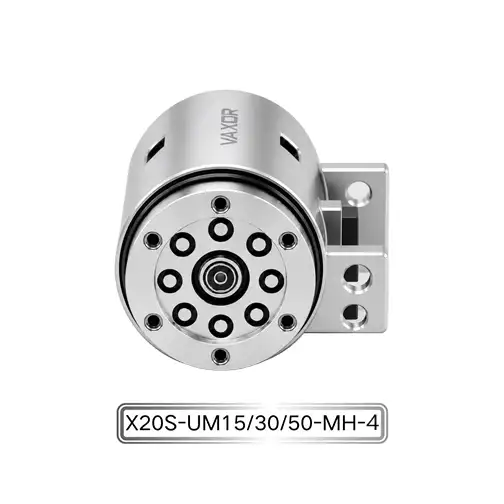
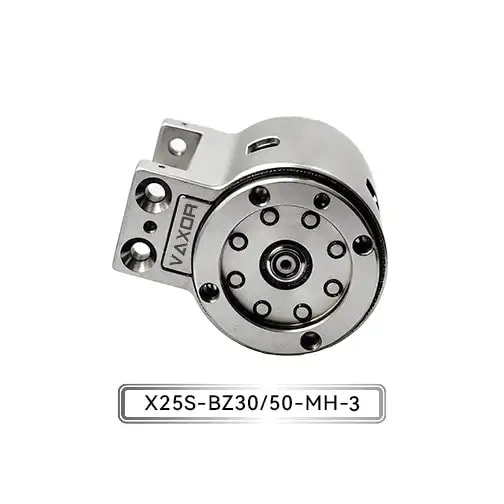
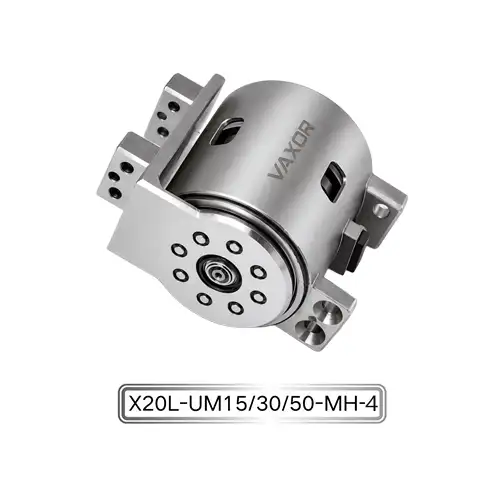
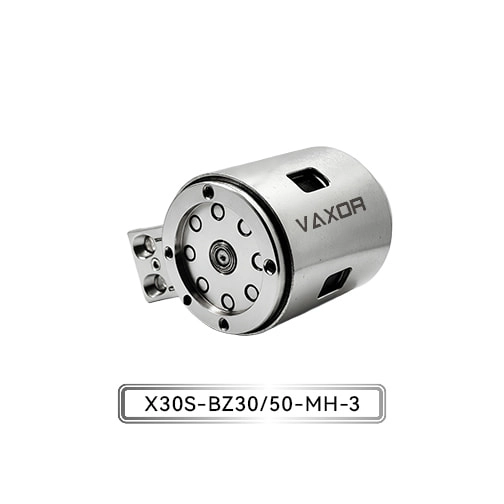
Φ30mmマイクロジョイントアクチュエータは、ニュートンメートルレベルの出力能力と高い構造剛性を備え、中高負荷用途向けに設計されています。ヒューマノイド ロボットの開発者にとって、このアクチュエータの評価は実際的な質問から始まります。最も要求の厳しい動作条件下で肘が実際にどのくらいのトルクを供給する必要があるかということです。
ヒューマノイド ロボットの肘に作用する荷重を特定する
肘関節は通常、前腕構造、手首アセンブリ、エンドエフェクタ、および取り扱われるあらゆる物体を含むいくつかのコンポーネントをサポートします。各コンポーネントは総荷重に寄与しますが、肘への影響はその質量と関節軸からの距離によって異なります。
3 つの負荷カテゴリを最初の計算に含める必要があります。
1つ目は構造負荷です。前腕、手首、電動工具、配線、その他のコンポーネントはすべて、肘が動かす必要のある質量に寄与します。ロボットが外部の物体を運んでいない場合でも、ロボット自体のアームの重量により、かなりのトルクが必要になる可能性があります。
2 つ目はペイロードです。小さな部品を持ち上げるように設計された人型ロボットは比較的軽いグリッパーで動作する可能性がありますが、より大きな物体を扱うロボットは異なる荷重プロファイルに対応する必要があります。エンジニアは、物体の平均重量のみに依存するのではなく、意図する最大積載量を定義する必要があります。
3 つ目は動的荷重です。アームが加速、減速、または方向を変えるとき、肘は重力トルクと機械的摩擦に加えて回転慣性を克服する必要があります。したがって、急速な移動には、ゆっくりと制御された位置決めよりもかなり多くのトルクが必要になる可能性があります。
これらの負荷は一緒に評価する必要があります。無負荷のデモンストレーション中に適切に機能するジョイントでも、前腕が伸びて指定された最大積載量を担持している場合には十分なパフォーマンスが得られない可能性があります。
肘関節の重力トルクを計算する
有用な最初のステップは、重力によって生成されるトルクを推定することです。質量中心がジョイント軸からオフセットされているコンポーネントの場合、重力トルクは次のように表すことができます。
トルク = 質量 × 重力加速度 × 垂直距離
ここで、質量はキログラムで測定され、重力加速度は約 9.81 m/s²、垂直距離はメートルで測定されます。結果として得られるトルクはニュートン メートル (N・m) で表されます。
前腕アセンブリとペイロードを組み合わせた質量が 1.2 kg で、それらの組み合わせた質量中心がエルボ軸から 0.15 m の位置にある単純化された例を考えてみましょう。腕が水平の場合、おおよその重力トルクは次のとおりです。
1.2×9.81×0.15=1.77N・m
この結果は、仮定された質量と質量中心の位置を組み合わせた場合の重力トルクを表します。これには、加速度、摩擦、伝達損失、追加の設計マージンは含まれません。
この例では、ペイロードの質量だけではアクチュエータのサイズを決定するのに十分ではない理由も示しています。肘から遠い位置にある軽い物体は、関節の近くにある重い物体と同様のトルクを生み出す可能性があります。
関節の向きも重要です。前腕が回転すると、関節軸と重力の間の垂直距離が変化します。質量分布と動作範囲によっては、アームがほぼ水平のときに重力トルクが最大になることがあります。
初期のサイジング見積もりでは、エンジニアは関連する関節角度全体のトルクを計算し、最も高い要求を生み出す位置を特定する必要があります。
加速度と回転慣性を含む
重力トルクはエルボの動作要件の一部にすぎません。人型ロボットは、移動中に前腕とそのペイロードを加速する必要もあります。
回転運動の場合、慣性トルクは次のように近似できます。
慣性トルク=慣性モーメント×角加速度
慣性モーメントは質量が回転軸の周りにどのように分布するかを表し、角加速度はジョイントの回転速度がどの程度早く変化するかを表します。
必要な出力トルクの合計は次のように推定できます。
必要トルク=重力トルク+慣性トルク+摩擦トルク
この単純化された関係は、予備的なサイジングに役立ちますが、完全なモデルでは、ジョイント間の結合、伝達効率、コンプライアンス、その他の動的効果も考慮する必要がある場合があります。
たとえば、2 つの位置の間をゆっくりと移動する肘は、重力負荷によって支配される可能性があります。物体の持ち上げ、停止、方向転換、下降を繰り返すジョイントでは、より大きな過渡トルク要求が発生する可能性があります。
したがって、エンジニアはアクチュエータを選択する前に、代表的な動作プロファイルを定義する必要があります。関連するパラメータには、角度範囲、ピーク速度、加速度、減速度、サイクル周波数、および静止保持期間が含まれます。
現実的な動作プロファイルは、通常の動作全体で必要なトルクと短期間のトルク ピークを区別するのにも役立ちます。
連続トルクと短時間トルクの比較
負荷の計算が完了したら、次のステップは結果をアクチュエータの性能仕様と比較することです。継続トルクと初期トルクの 2 つの値は特に注意が必要です。
連続トルクは、アクチュエータが持続的な機械的要求の下で動作する必要がある場合に関係します。許容値は、動作速度、熱環境、デューティ サイクルなどのメーカーの指定条件によって異なります。負荷を繰り返し保持したり、長時間移動したりするジョイントは、該当する連続動作限界に対して評価する必要があります。
イニシャル トルクは、製品仕様に従って、要求の高い負荷の開始または克服に関連する短期間の能力を表します。アクチュエータが無期限に供給できるレベルとして扱うべきではありません。
Φ30mmマイクロジョイントアクチュエータの規定連続トルクは最大1500mN・m、初期トルクは最大2200mN・mです。これらの数値は、アクチュエータと計算されたエルボ負荷を比較するための有用な出発点となります。
参考までに、1500 mN・m は 1.5 N・m に相当し、2200 mN・m は 2.2 N・m に相当します。上記の単純化された 1.77 N・m の例では、重力トルクのみが規定の最大連続トルクを超えています。したがって、この例では、アクチュエータが適切であるという仮定ではなく、より詳細な評価が必要になります。
計算された荷重を超える最大初期トルクでは、ジョイントがその荷重に耐えられるかどうかが確立されないため、この比較は重要です。エンジニアは、実際のトルク要求が適切な連続定格内に収まっているかどうか、また指定された動作条件下で過渡ピークが許容されるかどうかを判断する必要があります。
要求が高すぎる場合、考えられる設計上の対応としては、ペイロードの削減、質量中心をジョイントに近づける、アームの形状の変更、動作プロファイルの調整、または別のアクチュエータ構成の評価などが挙げられます。
ギア比と出力速度を評価する
ギア比は、モーターの速度と出力トルクの関係に影響します。一般に、減速比が高くなると、出力速度は低下しますが、所定のモーター トルクに対してより大きな出力トルクが得られます。実際の性能は伝達効率、モータの特性、運転条件によっても異なります。
VAXOR アクチュエータ モデル X30S-UZ/BZ30/50-MH-3 は、ギア比 30 および 50 で利用可能です。これらの構成は、出力トルクとジョイント速度のバランスを取るための異なる開始点を提供します。
ヒューマノイドの肘の場合、正しい比率はロボットの使用方法によって異なります。制御された操作用に設計されたアームでは、適切なトルクと安定した位置決めが優先される場合がありますが、より速いジェスチャーや頻繁な動きを目的としたアームでは、速度と動的応答に細心の注意を払う必要がある場合があります。
エンジニアは、常に高い比率が好ましいと考えるのではなく、必要な動作点で利用可能な出力速度とトルクを比較する必要があります。慣性、機械的応答、全体的な動作動作に対する減速機の影響も考慮する必要があります。
複数の関節が一緒に動く場合、肘は完全な腕の一部として評価される必要があります。肘の速度や加速度の変化は、特にロボットが調整された軌道をたどる場合に、肩と手首の動作要件に影響を与える可能性があります。
重量、電圧、制御の統合を検討する
アクチュエータのトルク能力は機械設計の一部にすぎません。その重量は上流のジョイントが運ぶ負荷に影響し、電気要件と通信要件はシステム統合に影響します。
Φ30mm アクチュエータの指定重量は 123 ~ 133 g、動作電圧範囲は 12 ~ 18 V です。ユニットを評価するとき、エンジニアは関連する構成の重量を使用し、総移動質量の計算に取り付けハードウェア、ケーブル、コネクタ、およびその他のコンポーネントを含める必要があります。
これは、複数の作動ジョイントを備えたヒューマノイドアームにとって特に重要です。肘付近に質量が追加されると、肩から必要なトルクが増加し、腕全体にカスケード効果が生じます。
電気的な適合性も同時にチェックする必要があります。電源は、現実的な動作条件下で指定された電圧範囲内にとどまる必要があり、その電流容量は、加速やその他の高負荷イベント中のアクチュエータの実際の需要をサポートする必要があります。電圧の互換性だけでは、電源システムが適切であるとは言えません。
アクチュエータもアブソリュート磁気エンコーダを使用し、CAN FD通信をサポートします。エンコーダは位置フィードバックを提供し、CAN FDは互換性のある制御システムとの通信をサポートします。エンジニアは、統合中にインターフェイス構成、メッセージ タイミング、フィードバック要件、障害処理、およびコントローラーの互換性を検証する必要があります。
これらのチェックは、機械仕様を完全なシステムレベルの性能保証として扱うことなく、選択したアクチュエータを目的のロボット アーキテクチャに組み込むことができることを確認するのに役立ちます。
代表的なテストを通じて選択を検証する
分析計算は開始点を提供しますが、人型ロボットが動作すると、単純化されたモデルでは完全には捉えられない可能性のある現実世界の変数が導入されます。
最終設計に着手する前に、エンジニアは代表的なジョイント アセンブリでアクチュエータをテストする必要があります。テストには、意図したアームの形状、積載量の範囲、移動速度、加速度、および動作サイクルを反映する必要があります。
いくつかの測定は、選択を検証するのに役立ちます。
出力トルク: ジョイントが適用される動作限界を超えることなく、必要な負荷条件を満たすことができることを確認します。
温度挙動: 代表的なサイクル中の温度を監視して、潜在的な熱制限を特定します。
位置制御:位置再現性と負荷移動時の応答性を評価します。
動的応答: 加速、減速、反転、停止の動作を確認します。
通信の安定性: 意図した制御条件下でコマンドとフィードバックの交換が信頼性を維持していることを確認します。
機械的安定性: 取り付けの剛性、振動、負荷時の不要な動きを検査します。
テストには、単に短時間の無負荷の動作だけでなく、最も要求の厳しい意図された動作条件も含める必要があります。エルボが長期間にわたって荷重を保持する必要がある場合、持続的な動作を検証計画に含める必要があります。
その結果は、設計がより広範な統合に進む前に、ペイロード制限、動作プロファイル、ギア比、機械的レイアウト、またはアクチュエータ構成の調整をガイドできます。
統合されたマイクロドライブ ソリューションの使用
ヒューマノイド肘用のアクチュエータの選択には、モータの性能、減速機構、位置フィードバック、構造設計、製造上の考慮事項が含まれます。これらの要素を一緒に評価すると、開発プロセスの早い段階で統合の問題を特定しやすくなります。
2024 年に設立され、中国の蘇州に本社を置くVAXOR は、ロボット、精密機器、医療機器、インテリジェント機器向けのマイクロ ジョイント アクチュエーターと超マイクロ コアレス モーターを開発しています。その技術アプローチは、アキシャル磁束モーター設計、PCB/FPCB 巻線、最適化された電磁設計、および小型減速機構を組み合わせたものです。
同社の学際的なチームは、モーター設計、精密製造、ロボット制御、構造工学にわたって働いており、プロトタイプの検証、パイロット生産、バッチ納品に及ぶ経験を積んでいます。このエンジニアリングの焦点は、トルク目標だけでなく、機械的パッケージング、制御の統合、生産要件に対してもマイクロドライブ ソリューションを評価する必要がある開発チームに関係します。
ヒューマノイド ロボット開発者にとっての実際的な目標は、関節の計算された負荷、アクチュエータの検証された動作能力、およびロボットの意図された動作プロファイルの間の明確な関係を確立することです。
結論
ヒューマノイド ロボットの肘のアクチュエータのサイズを決定するには、重力トルク、回転慣性、加速度、連続動作要求、およびアームの残りの部分に対するアクチュエータの質量の影響を体系的に評価する必要があります。ギア比、エンコーダフィードバック、電気的互換性、通信要件も全体の設計に適合する必要があります。
Φ30mmマイクロジョイントアクチュエータ、モデルX30S-UZ/BZ30/50-MH-3は、最大1500mN・mの連続トルク、最大2200mN・mの初期トルク、30および50のギア比、アブソリュート磁気エンコーダ、およびCAN FD通信を提供します。これらの仕様は、中負荷から高負荷のロボット関節におけるアクチュエータを評価するための基礎を提供しますが、最終的な適合性は、要求される出力性能と動作条件によって異なります。
ドライブを選択する前に負荷を計算し、代表的な条件下でジョイント全体を検証することで、エンジニアはアクチュエータのサイジングとヒューマノイド アームの統合についてより信頼性の高い決定を下すことができます。 VAXOR は、コンパクトで制御され、機械的に統合されたロボット システムを目指す開発チームにマイクロドライブ ソリューションを提供します。