 店

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
協働ロボットは、狭いスペースと重量制限内で動作しながら、正確で再現可能な動作を実行する必要があります。ロボットが小さな部品を扱う場合でも、研究室での作業を支援する場合でも、繊細な組み立てを行う場合でも、関節アクチュエータは位置決め精度や応答速度を損なうことなく負荷を移動させるのに十分なトルクを提供する必要があります。ただし、トルクのみに基づいてアクチュエータを選択すると、安定性、消費電力、機械的統合に関して問題が発生する可能性があります。
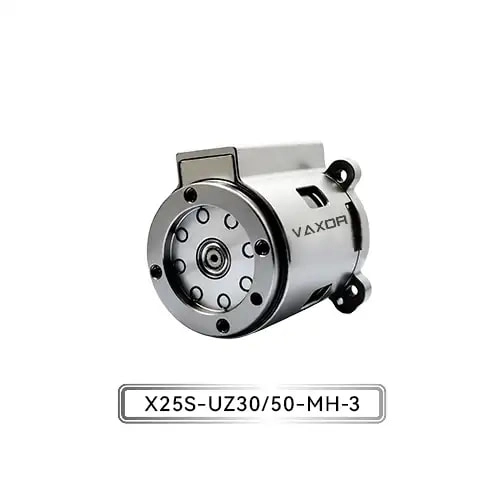
コンパクトなロボット ジョイントを開発するエンジニアの場合、トルクの選択は、実際の負荷条件と意図した動作プロファイルから始める必要があります。ペイロード、ジョイントの形状、加速度、減速比の関係によって、駆動システムがどれだけのトルクを供給する必要があるかが決まります。適切に適合したΦ25mmマイクロジョイントアクチュエータは、設置スペースが限られている協働ロボットや生体模倣ロボット構造において、これらの要件のバランスを取るのに役立ちます。
協働ロボットにおいてトルクのマッチングが重要な理由
協働ロボットでは、すべての関節が機構全体の動きに関与します。伸ばした腕を支える肩関節は、軽量グリッパーを回転させる手首関節とは異なる要求に直面します。両方のジョイントがコンパクトなアクチュエータを使用している場合でも、トルク要件は大幅に異なる場合があります。
3 つの動作条件には特に注意が必要です。
まず、アクチュエータは静荷重をサポートする必要があります。ロボット アームが物体を動かさずに保持すると、重力によって関節に連続的なトルク要求が発生する可能性があります。この要求は、ペイロードが重い場合、またはジョイント軸から離れた位置にある場合に増加します。
次に、アクチュエータは加速と減速を処理する必要があります。始動、停止、方向転換には、静止位置を維持するのに必要な量を超える追加のトルクが必要です。動作が頻繁に変化する場合、ピークトルク能力が特に重要になります。
第三に、アクチュエータは許容可能な動作品質を維持する必要があります。アクチュエータは負荷を移動させることはできますが、正確に制御することが困難であると、振動、位置決めエラー、または一貫性のないハンドリングを引き起こす可能性があります。したがって、エンジニアは、エンコーダのフィードバック、通信性能、ジョイント全体の機械的特性と併せてトルクを評価する必要があります。
これらの要因は、寸法がロボットに適合するという理由だけでマイクロ アクチュエータを選択するだけでは十分ではない理由を説明しています。ドライブは、アプリケーションの実際の機械的要求を満たさなければなりません。
関節荷重に必要なトルクを計算する
実際的な開始点は、ジョイントによってサポートされるペイロードおよびその他のコンポーネントによって生成されるトルクを推定することです。回転軸から離れた位置で作用する荷重の場合、重力トルクは次のように近似できます。
トルク = 質量 × 重力加速度 × 垂直距離
たとえば、質量中心がジョイント軸から 0.1 m の位置にある 0.5 kg の荷重を支えるジョイントについて考えてみましょう。アームが水平の場合、その荷重からのおおよその重力トルクは次のとおりです。
0.5×9.81×0.1=0.4905N・m
これは約491mN・mに相当します。計算では、指定された荷重のみが考慮され、ロボットのリンク、グリッパー、ケーブル、またはその他のコンポーネントの重量は考慮されません。これらの寄与は、関節の周囲にトルクを生成する場合にも考慮する必要があります。
動的操作では追加の要件が発生します。単純化された回転モデルは次のとおりです。
必要トルク=慣性トルク+重力トルク+摩擦トルク
慣性成分は、可動アセンブリの回転慣性とその角加速度に依存します。重力成分は関節の向きによって変化しますが、摩擦と伝達損失は出力で利用できるトルクに影響します。
実際には、エンジニアは単一の静的計算に依存するのではなく、最も要求の厳しい動作位置と動作プロファイルを評価する必要があります。結果として得られるトルク要件は、アクチュエータの連続トルク仕様および初期トルク仕様と比較できます。
連続トルクとイニシャルトルクを理解する
連続トルクと初期トルクは、アクチュエータの性能のさまざまな側面を表します。それらを交換可能なものとして扱うと、不適切な選択が生じる可能性があります。
連続トルクは、指定された動作条件下でアクチュエータが維持できるトルクを示します。これは、ジョイントが長期間にわたって荷重を保持または移動する必要がある場合に特に関係します。許容可能な連続出力は、熱条件、動作速度、デューティサイクル、メーカーの定格方法などの要因によって異なります。
初期トルクは、該当する製品仕様に従って、要求の高い負荷の開始または克服に関連する短期間のトルク能力を表します。これは短時間の動作要求を評価するのに役立ちますが、継続的に利用可能なトルク レベルとして扱うべきではありません。
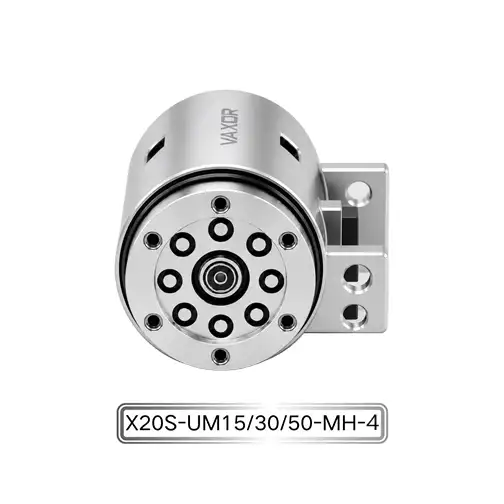
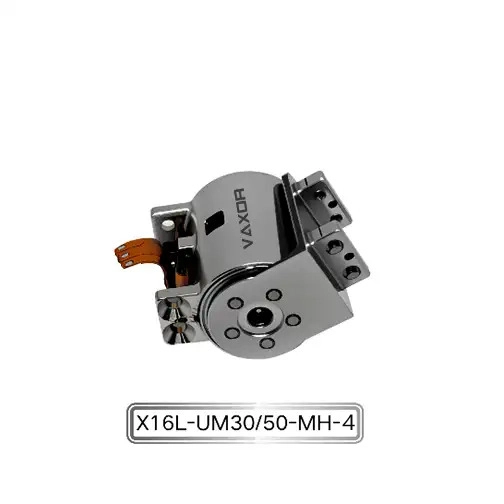
VAXOR の Φ25mm マイクロ ジョイント アクチュエータは、最大 1150 mN·m の規定連続トルクと最大 1800 mN·m の初期トルクを提供します。これらの数値は、エンジニアがコンパクト ジョイントの用途を評価する際に有用な参照点を提供します。それら自体では、すべてのペイロードまたはデューティ サイクルに対する適合性を確立するものではありません。動作条件と詳細な性能曲線も考慮する必要があります。
健全な選択プロセスにより、持続的なトルク要求が該当する連続動作制限内に維持され、短期間の要求が許容されるピークまたは初期動作条件内に留まることが検証されます。
必要なモーションのギア比を選択してください
ギア比は、モーターの速度と出力トルクの関係に影響します。一般に、減速比が高くなると、出力で利用できるトルクが増加しますが、伝達効率やモーターと減速機の特性によっては出力速度が低下します。
協働ロボットの場合、これは実際的なトレードオフを生み出します。比較的重い負荷の下で制御された位置決めのために設計されたジョイントは、軽量のエンドエフェクタでの素早い動きを目的としたジョイントとは異なる減速比の恩恵を受ける可能性があります。
VAXOR Φ25mm アクチュエータは、ギア比 30 および 50 で利用できます。これらのオプションは、出力速度とトルク要件のさまざまな組み合わせを評価するための出発点となります。
2 つの比率を比較するとき、エンジニアは完全な動作プロファイルを考慮する必要があります。重要な質問には次のようなものがあります。
通常動作時に必要な出力速度はどれくらいですか?
加減速時に必要なトルクはどれくらいですか?
ジョイントの方向を頻繁に変える必要がありますか?
トランスミッションはどれくらいの機械的慣性を追加しますか?
アクチュエータは予想される負荷の下で必要な位置決め精度を維持できますか?
比率が高いほど、自動的により良い選択肢であるとみなされるべきではありません。最終的な選択は、トルク、速度、応答性、および制御要件の間のバランスによって決まります。エンジニアは、設計を最終決定する前に、各構成で利用可能な出力パフォーマンスを確認する必要があります。
フィードバックとコミュニケーション要件を評価する
トルク容量によって関節が十分な機械力を生成できるかどうかが決まりますが、フィードバックとコミュニケーションによってロボットがその動きをどれだけ効果的に調整できるかが決まります。
アブソリュートエンコーダは、指定された測定範囲内の絶対位置を基準とした位置情報を提供します。エンコーダの設計とシステム アーキテクチャに応じて、これにより位置の初期化が簡素化され、一貫した関節位置のフィードバックがサポートされます。エンジニアは、目的のアプリケーションの解像度、精度、インターフェイス要件、起動動作を検証する必要があります。
VAXOR マイクロ ジョイント アクチュエータはアブソリュート磁気エンコーダを使用し、CAN FD 通信をサポートします。これらの機能は、位置フィードバックと互換性のあるコントローラー ネットワークとの統合を必要とするロボット システムに関連します。
CAN FD は、従来の CAN よりも柔軟なデータ レートと大きなペイロードをサポートしているため、さまざまなモーションおよびステータス情報を交換する制御アーキテクチャで役立ちます。ただし、アクチュエータとコントローラは、互換性のある通信設定、メッセージ構造、タイミング、およびネットワーク要件に合わせて構成する必要があります。
統合中に、エンジニアは位置フィードバック、コマンド応答、障害処理、負荷変化時の動作をテストする必要があります。これらのチェックは、特定のエンコーダや通信インターフェイスがそれ自体でパフォーマンスを保証すると仮定するのではなく、完全なジョイント システムがアプリケーションの制御要件を満たしているかどうかを確認するのに役立ちます。
サイズと重量の制約を考慮する
コンパクトなアクチュエータの選択は、機械的なパッケージングの問題でもあります。動くロボットリンクが 1 グラム増えるごとに、上流のジョイントに必要なトルクが増加する可能性があります。たとえば、リストアセンブリが重くなると、ペイロード自体が変わらない場合でも、肘と肩にかかる荷重が増加する可能性があります。
Φ25mm マイクロジョイント アクチュエータ、モデル X25S-UZ/BZ30/50-MH-3 の指定重量は 93 ~ 103 g で、12 ~ 18 V で動作します。そのコンパクトな形式は、設置スペースと移動質量が制限されている協働ロボット、生体模倣ジョイント、およびその他のモーション システムに適しています。
記載されている重量範囲は、評価対象の正確な構成と照らし合わせて確認する必要があります。エンジニアは、取り付け構造、配線、コネクタ、該当する場合は冷却設備、および設置に必要な追加の機械コンポーネントも考慮する必要があります。
バッテリー駆動のロボットやモバイル機器の場合、電圧の互換性と電力需要は特に注意が必要です。現実的な負荷条件下では、利用可能な電源が指定された動作範囲内にとどまる必要があります。電気設計では、加速、始動、その他の高負荷イベント中の電流需要も考慮する必要があります。
アクチュエータの質量を減らすことはロボット全体に利益をもたらす可能性がありますが、重量はトルク容量、熱性能、ジョイントの構造的要件とは無関係に評価されるべきではありません。
アクチュエータを実際の動作シナリオに適合させる
ロボットのアプリケーションが異なれば、負荷、速度、精度の要件の組み合わせも異なります。
協働組立ロボットでは、ジョイントが定義されたパスに沿って小さなコンポーネントを繰り返し配置することがあります。エンジニアは、ツールの質量、取り扱うコンポーネント、関節軸からの距離、および繰り返される動作の頻度を考慮する必要があります。
コンパクトなロボット グリッパでは、アクチュエータは制限された設置範囲内で制御された動きを実現する必要がある場合があります。選択プロセスでは、必要な出力トルク、利用可能な移動または回転、応答特性、およびグリップ機構の機械設計を考慮する必要があります。
生体模倣ロボットは、別の一連の要求をもたらします。関節は、機構を軽量に保ちながら、複数の動きを調整する必要がある場合があります。設計によっては、エンジニアは速度、繰り返し動作、リンケージ全体の動作に対してトルク出力のバランスを取る必要がある場合があります。
医療機器や精密機器の場合、評価では制御性、再現性、ノイズ、統合上の制約がより重視される場合があります。適合性は、適用される安全性、清浄度、信頼性、規制基準などの特定のデバイス要件によって異なります。コンパクトなアクチュエータの仕様だけでは、完全なシステムが特定の医療用途に適しているとは言えません。
これらのシナリオ全体にわたって、最も信頼性の高いアプローチは、最初に測定可能な動作要件を定義し、次にアクチュエータの構成をそれらの要件と比較することです。
統合ドライブ設計を検討する
マイクロ ジョイント アクチュエーターは、相互作用が最終結果に影響を与えるいくつかのコンポーネントを組み合わせます。モーターの電磁設計は、トルクの生成と効率に影響を与えます。減速機構により、モーターの出力と関節の動きの関係が変化します。エンコーダフィードバックと制御電子機器は、位置決めと協調動作をサポートします。
VAXOR は、ロボット、医療機器、精密機器、インテリジェント機器向けのマイクロ ジョイント アクチュエーターと超マイクロ コアレス モーターを開発しています。 2024 年に設立され、中国の蘇州に本社を置く同社は、モーター設計、精密製造、構造工学、ロボット制御の専門知識を結集しています。
そのマイクロドライブ開発アプローチには、アキシャル磁束モーター技術、PCB/FPCB 巻線、最適化された電磁設計、および小型減速機構が統合されています。その目的は、コンパクトな寸法、高トルク密度、高速応答、一貫した生産などの実用的なエンジニアリング要件に対処することです。
統合アクチュエータを評価するエンジニアにとって、このシステムレベルの視点は重要です。モーター、減速機、エンコーダーを個別に評価するのではなく、ジョイントの負荷プロファイル、設置上の制約、コントローラーのアーキテクチャ、および生産要件に照らしてアセンブリ全体をレビューする必要があります。代表的な動作条件下でのプロトタイプの検証とテストにより、設計が大規模な導入に移行する前に問題を特定できます。
最終選考前の実践的なチェックリスト
マイクロ アクチュエータを協働ロボットに組み込む前に、次の点を確認してください。
負荷の計算: ペイロード、リンク、グリッパー、およびジョイント トルクに寄与するその他のコンポーネントを含めます。
動作プロファイルを定義します。必要な速度、加速度、減速度、動作周波数、保持条件を特定します。
連続的要求と短期的要求を分離する: 持続トルクと連続定格を比較し、適用される制限に対して過渡的要求を検証します。
減速比の選択: 出力トルク、速度、動的応答のバランスを評価します。
電気的および制御の互換性を確認する: 動作電圧、エンコーダ要件、通信インターフェイス、およびコントローラ構成を確認します。
機械的統合の検証: 寸法、取り付け、総移動質量、およびケーブルの配線を確認します。
アセンブリ全体をテストします。現実的な負荷、デューティ サイクル、温度、動作シーケンスの下でパフォーマンスを検証します。
このプロセスにより、アクチュエータの選択は仕様の比較から、測定可能な動作条件に基づいたエンジニアリング上の決定に変わります。
結論
アクチュエータのトルクを協働ロボットの負荷に適合させるには、十分に高いトルク定格を持つユニットを見つけるだけでは不十分です。エンジニアは、重力、慣性、加速度、伝達比、フィードバック、電源、およびより広範な機構に対するアクチュエータの質量の影響を考慮する必要があります。
Φ25mmマイクロジョイントアクチュエータは 、最大1150mN・mの連続トルク、最大1800mN・mの初期トルク、30および50のギア比、絶対磁気エンコーダ、CAN FD通信を備えたコンパクトなドライブオプションを提供します。これらの仕様は、必要な動作条件と詳細な性能データの確認を条件として、コンパクトなロボット関節におけるその役割を評価するための基礎を提供します。
最初に負荷プロファイルを定義し、現実的な条件下で統合ドライブを検証することで、エンジニアはトルク容量、動作性能、機械的統合について、より多くの情報に基づいた決定を下すことができます。 VAXOR は統合マイクロドライブ技術に重点を置き、コンパクトで応答性の高いロボット システムの開発に取り組むエンジニアリング チームをサポートします。